- Hogar
- Sobre nosotros
- Productos
- Aplicaciones
- Noticias
- Descargar
- Enviar consulta
- Contáctenos

Español
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

nuevos productos
- Compatible con mandril neumático EROWA ITS100 ER -155202

- Mandril de electroerosión por hilo para sujeción de piezas de precisión

- Tornillo de banco de electroerosión por hilo para sujeción de piezas de precisión

- Placa de centrado EDM tipo R 54x54

- Varilla de extensión tipo R para soporte de electrodo EDM

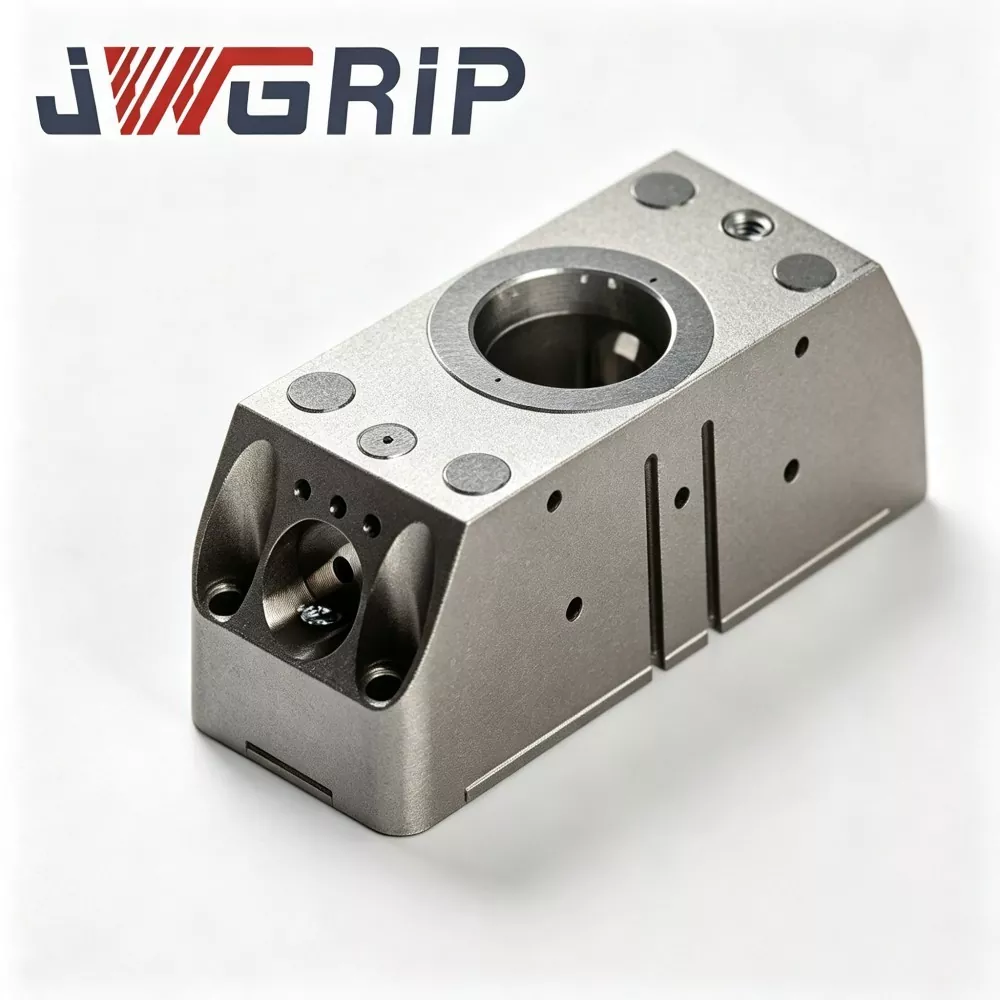
Módulo de pinza de cambio rápido del robot N160
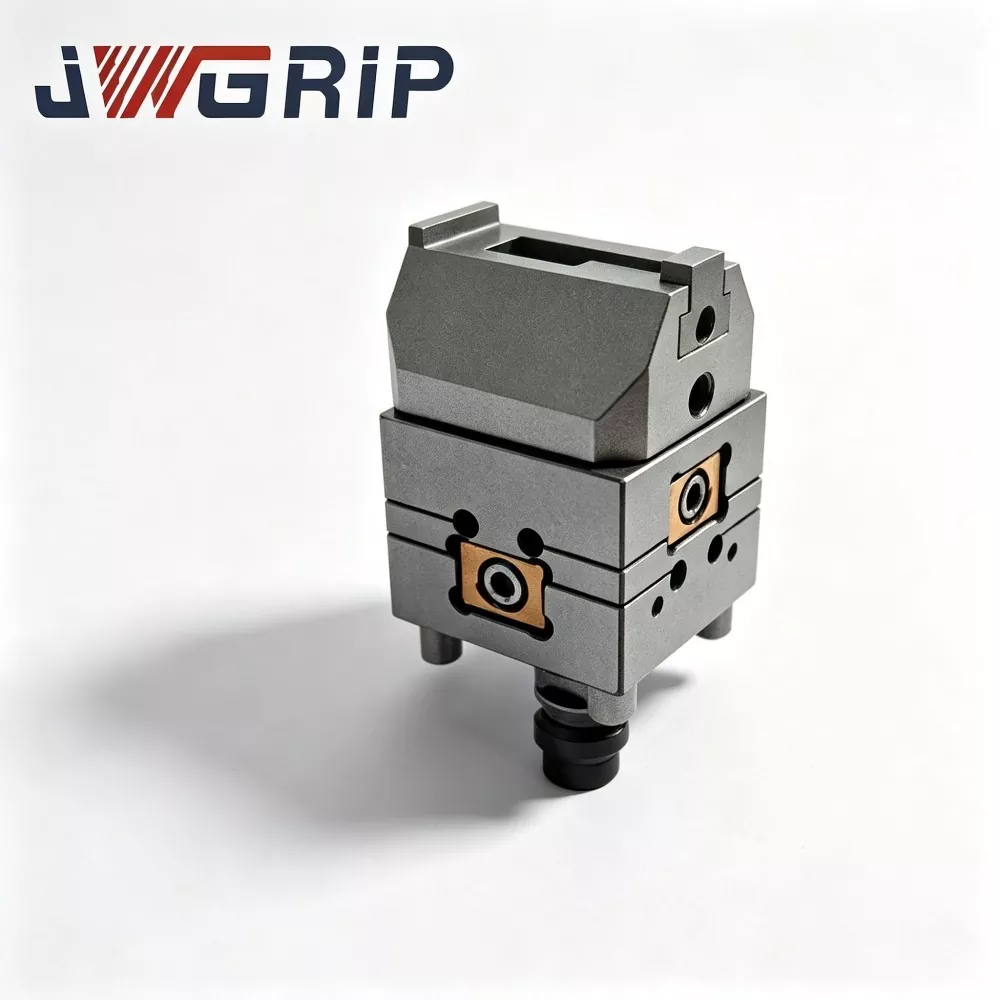
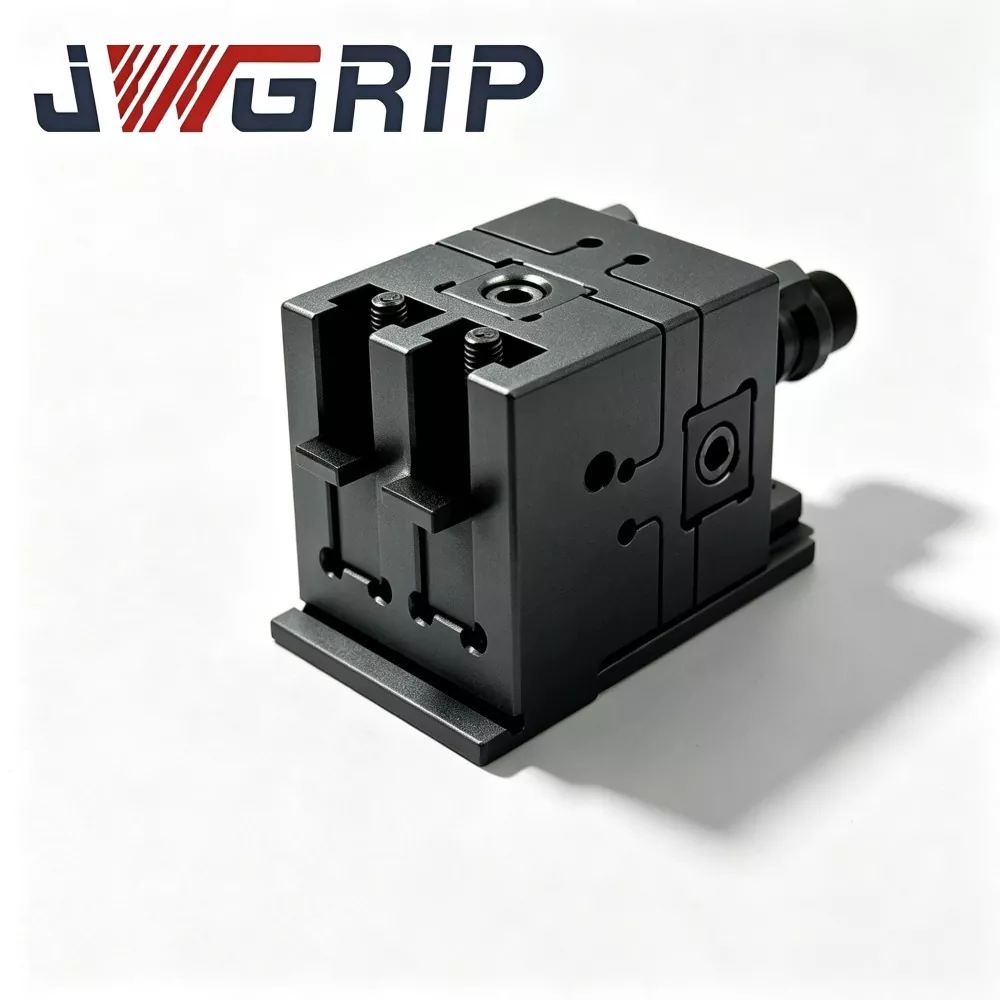
JWGRIP es el fabricante y proveedor profesional del módulo de pinza de cambio rápido del robot N160 en China, que respalda la adquisición de pedidos al por mayor y ofrece precios de fábrica genuinos para socios de proyectos de automatización globales. Se trata de una unidad de ejecución de extremo de brazo robótica integrada recientemente mejorada, especialmente diseñada para líneas de producción modernas, flexibles y no tripuladas. Al integrar de forma innovadora una pinza neumática paralela y una interfaz de cambio rápido de robot en un solo cuerpo modular, elimina la necesidad de discos de cambio rápido separados y un conjunto de pinza independiente, sin necesidad de bridas de conexión multicapa ni accesorios de transición adicionales.
Este módulo de agarre de cambio rápido del robot N160 de alto rendimiento adopta una carcasa de aleación de aluminio de aviación de alta resistencia y un núcleo de bloqueo de acero de aleación templado, que presenta una durabilidad excepcional y un rendimiento mecánico estable. Al abandonar la estructura combinada dividida tradicional, reduce eficazmente los errores de posicionamiento acumulativos causados por la conexión multicapa y la desviación del ensamblaje en el sitio. El módulo ha pasado millones de pruebas de fatiga cíclica y cumple totalmente con los estándares de seguridad mecánica CE, manteniendo un funcionamiento estable a largo plazo en escenarios de conmutación y agarre cíclico de alta frecuencia.
Terminada con procedimientos de fabricación internos completos que incluyen inspección de materias primas, mecanizado de precisión CNC, tratamiento térmico al vacío, endurecimiento de superficies y verificación cíclica de carga completa, cada unidad ofrece un rendimiento constante de alta calidad. Es ampliamente aplicable para el ensamblaje de componentes de nueva energía, el manejo de piezas pequeñas de automóviles, el agarre de piezas de trabajo de precisión 3C y la clasificación de componentes de electrodomésticos. Al admitir la compra de prueba de una sola unidad y la cooperación con pedidos de grandes lotes, está equipado con datos completos de dibujo 2D/3D, guía de instalación y soporte técnico remoto, lo que reduce en gran medida la carga de trabajo de calibración y ensamblaje en el sitio y acorta el ciclo de renovación de líneas de producción flexibles inteligentes para empresas de fabricación discreta.
Justificación del diseño del módulo integrado
Con la fabricación cambiando hacia un modo de producción de variedades múltiples y de lotes pequeños, las líneas de producción más automatizadas exigen un solo robot industrial para completar múltiples tareas de agarre.
Tradicionalmente, los integradores de sistemas compran el disco de cambio rápido y la pinza neumática por separado y los ensamblan en la brida del robot durante la puesta en servicio en campo.
Esta solución trae muchos problemas ocultos:
1. Múltiples bridas coincidentes acumulan tolerancias dimensionales, lo que degrada la precisión general del posicionamiento repetido.
2. Los tubos de aire externos expuestos sufren daños por fricción durante los frecuentes ciclos de cambio de herramientas.
3. Se consume una gran cantidad de horas de trabajo para el montaje y calibración in situ.
El módulo de pinza de cambio rápido del robot N160 está desarrollado para resolver los problemas prácticos mencionados anteriormente. JWGRIP integra un mecanismo de bloqueo de cambio rápido, un canal de circuito de gas y mordazas de agarre paralelas en una unidad de módulo compacto.
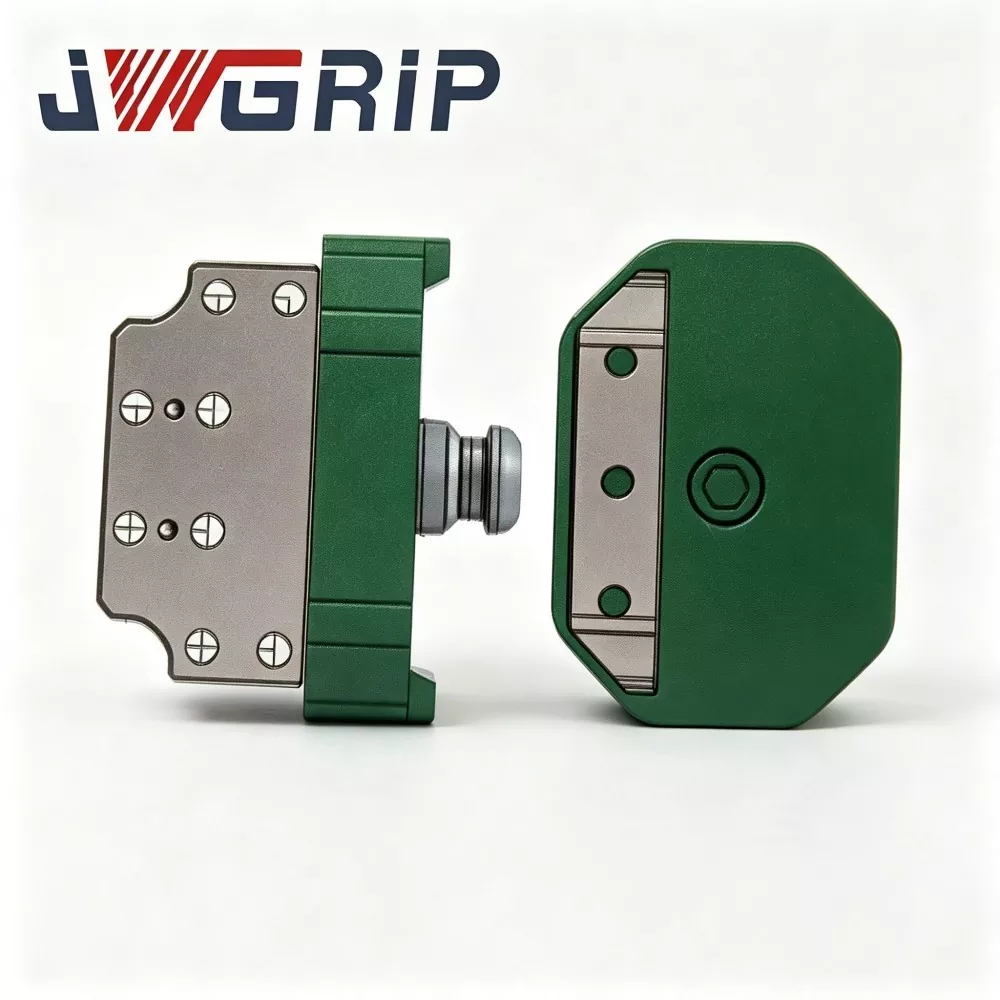
Todo el conjunto se divide en:
① Base del lado del robot (montada permanentemente en la brida del robot)
② Módulo de agarre del lado de la herramienta intercambiable
Después de una única instalación de la base del lado del robot en la brida del robot, el robot puede finalizar el intercambio automático de herramientas acoplando diferentes módulos del lado de la herramienta sin tener que desmontar repetidamente las bridas en el sitio.
El módulo de pinza de cambio rápido del robot N160 estándar en stock cubre múltiples grados de fuerza de agarre, que pueden igualar a la mayoría de los robots industriales de seis ejes y robots colaborativos convencionales. Para proyectos en condiciones especiales, se pueden activar servicios personalizados y OEM. Ya sea una compra de prueba en lotes pequeños o un pedido al por mayor, los clientes pueden obtener soporte de precio de fábrica de nuestro canal de suministro directo de fábrica.
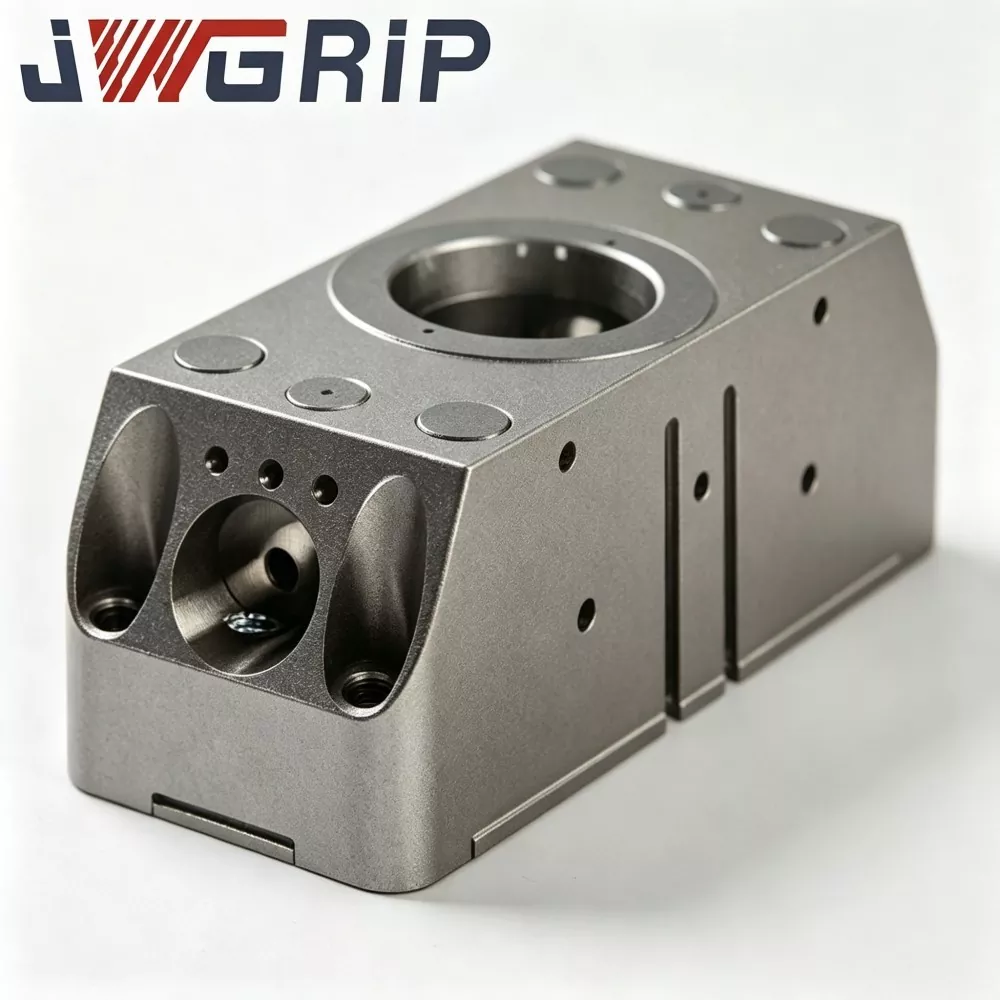
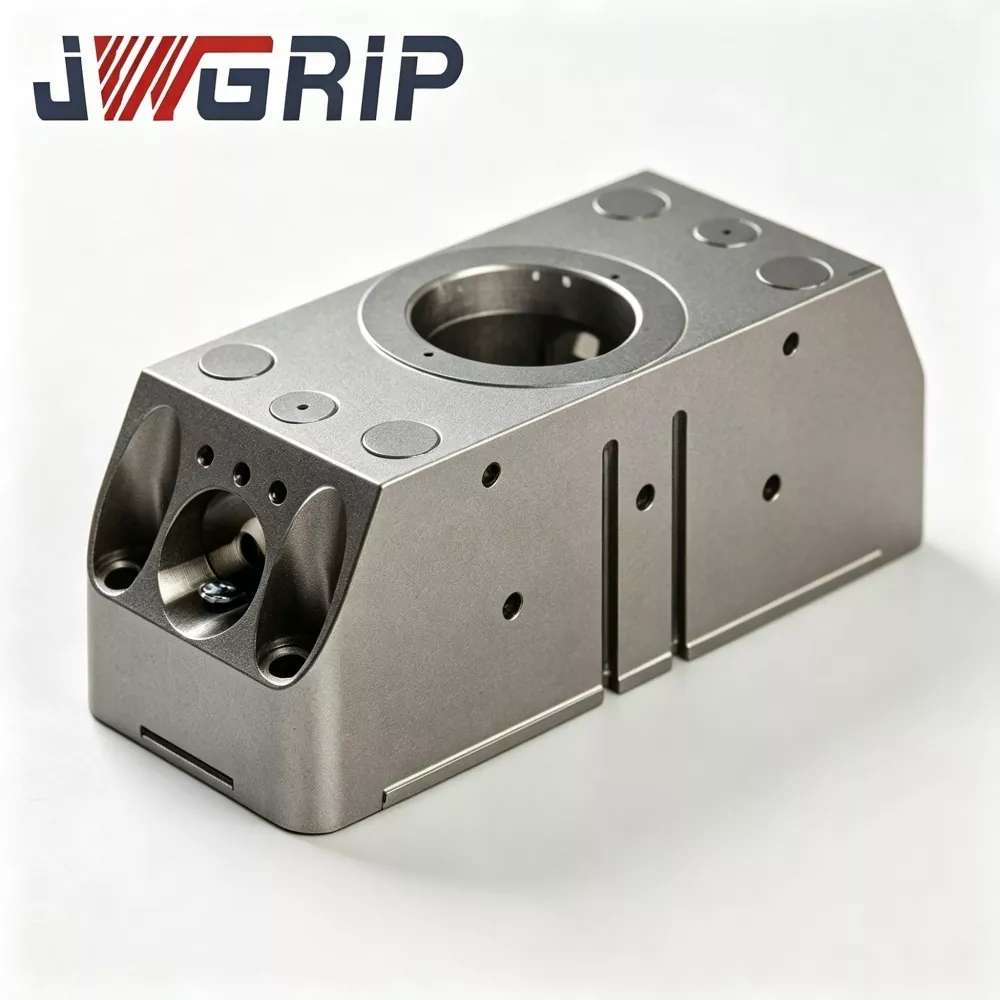
Definición del producto y composición principal
El módulo de pinza de cambio rápido del robot N160 es un efector final de robot integrado que combina orgánicamente la interfaz de cambio rápido del robot y la pinza neumática paralela. A diferencia de los componentes discretos que necesitan un ensamblaje secundario en el sitio del cliente, cada módulo de agarre de cambio rápido del robot N160 finaliza el ensamblaje, la depuración del circuito de aire y la prueba de rendimiento cíclico dentro de la fábrica JWGRIP antes de la entrega.
Desglose de la composición central:
1. Base maestra del lado del robot y fijada permanentemente a la brida de salida del robot. Contiene: - Canal de entrada neumático - Conjunto de accionamiento de bloqueo mecánico - Sensor de información de estado incorporado
Este componente permanece montado en el brazo del robot sin necesidad de desmontarlo con frecuencia.
2. Módulo de pinza esclava del lado de la herramienta Unidad de trabajo intercambiable, que incluye: - Engranaje de acoplamiento de bloqueo de aleación - Orificios para pasadores de localización de alta precisión - Pasajes de gas internos incorporados - Mordazas de agarre paralelas
Se pueden preparar varios juegos de módulos del lado de la herramienta con diferentes perfiles de mordaza, fuerza de agarre y carrera para diferentes piezas de trabajo.
Flujo de trabajo:
Cuando el robot se mueve a la estación de descanso de herramientas, el aire comprimido impulsa el engranaje de bloqueo mecánico dentro de la base del lado del robot para engancharse con el conjunto de engranajes del lado de la herramienta. - Los pasadores de localización de alta precisión logran un posicionamiento de alta precisión - Los conductos internos de gas completan la conexión neumática para el accionamiento de la pinza - El sensor envía una señal de bloqueo y desbloqueo en tiempo real al controlador del robot para realizar el control de interbloqueo de seguridad
Muchos fabricantes de módulos de agarre de cambio rápido del robot N160 solo suministran piezas de repuesto separadas, dejando el trabajo de montaje y control de tolerancia a los integradores. Nuestro diseño integrado transfiere la mayoría de los riesgos relacionados con el ensamblaje a los enlaces de producción en fábrica, lo que reduce la incertidumbre para los proyectos de los usuarios finales.
Rendimiento central y características estructurales
1. Estructura modular integrada para minimizar la acumulación de tolerancias
El módulo avanzado de pinza de cambio rápido del robot N160 cancela la brida de transición intermedia entre el disco de cambio rápido y la pinza. Las superficies clave coincidentes se procesan y calibran dentro de fábrica. La precisión del posicionamiento repetido después del acoplamiento puede alcanzar ≤±0,010 mm, lo que garantiza una precisión de agarre estable para escenas de ensamblaje de alta precisión.
2. Autobloqueo mecánico incorporado y enclavamiento de señal eléctrica
Cumple con los requisitos de seguridad mecánica CE. Incluso si la fuente de aire comprimido se corta accidentalmente durante el proceso de operación, los dientes de bloqueo mecánico aún se mantienen engranados para evitar la caída del módulo del lado de la herramienta. El robot puede ejecutar instrucciones de movimiento solo después de recibir una señal de retroalimentación "completamente bloqueada" del sensor, lo que brinda protección de seguridad para talleres no tripulados.
3. Disposición del circuito de gas interno integrado
Los canales de gas están integrados en la carcasa del módulo en lugar de tubos externos expuestos. - Reduce el riesgo de abrasión de la tubería causado por el movimiento frecuente de cambio de herramienta - Reduce la probabilidad de falla por fuga de aire y aflojamiento de las juntas en la producción cíclica a largo plazo
4. Diseño de piezas de desgaste modulares de fácil mantenimiento
Los componentes consumibles clave, incluidos los anillos de sellado, los bloques deslizantes guía y los manguitos del pasador de ubicación, adoptan un diseño modular independiente. Al realizar el mantenimiento regular, los usuarios solo reemplazan las piezas de desgaste locales sin separar el módulo completo de la brida del robot. Acorta el tiempo de inactividad por mantenimiento del equipo.
5. Compatibilidad de amplio rango y soporte personalizado flexible
El módulo de pinza de cambio rápido del robot N160 estándar en stock se adapta a la mayoría de los robots industriales y colaborativos convencionales. Cuando se trata de una forma de mandíbula especial, una carrera ultragrande, un diseño de orificio de montaje especial o requisitos anticorrosión, se puede realizar un servicio personalizado y OEM.
6. Verificación estricta previa a la entrega en fábrica
Como proveedor profesional del módulo de agarre de cambio rápido del robot N160, cada producto terminado debe pasar por: detección de fuerza de agarre, inspección de estanqueidad, prueba cíclica de bloqueo-desbloqueo y apertura-cierre de agarre de miles de veces.
Verificación de calidad
1. Inspección de entrada de materia prima
Prueba de composición química y dureza de barras en bruto de aleaciones de aluminio y acero aleado; Rechazar materia prima no calificada.
2. Mecanizado de desbaste y acabado CNC
Carcasa de proceso, engranaje de bloqueo, base de mordaza y componentes de localización. Estricto control de tolerancia de dimensiones.
3. Tratamiento térmico al vacío y tratamiento de superficies.
Núcleo de bloqueo y pasador de localización de aleación de acero templado y revenido para mayor dureza y resistencia al desgaste; Carcasa de aleación de aluminio anodizado duro.
4. Rectificado de precisión
Para superficies de referencia clave y orificios para pasadores, garantice la rugosidad de la superficie y la tolerancia dimensional.
5. Procedimiento de montaje
Ensamble el conjunto de bloqueo, las piezas de la guía deslizante, los anillos de sellado y el sensor incorporado, y complete el diseño del circuito de gas interno.
6. Prueba previa del producto semiacabado
Inspección de estanqueidad, calibración de la fuerza de agarre, depuración de acciones y verificación de retroalimentación de señal.
7. Prueba de fatiga con carga cíclica
Cada módulo de pinza de cambio rápido del robot N160 terminado ejecuta miles de ciclos de bloqueo, desbloqueo y apertura y cierre de la pinza bajo una carga de trabajo simulada. Los productos fallidos serán reelaborados.
8. Inspección final, marcado del número de serie y almacenamiento.
Los productos calificados se convierten en módulo de agarre de cambio rápido del robot N160 en stock.
Escenarios de aplicaciones multisectoriales
1. Ensamblaje de componentes de nueva energía
Apilamiento de celdas de batería, manejo de módulos, ensamblaje de conectores. El diseño del módulo integrado evita la acumulación de tolerancias, lo que garantiza una posición de agarre precisa para componentes de nueva energía de alto valor.
2. Manipulación de piezas pequeñas de automóviles
Pequeños componentes del motor, sujetadores, piezas interiores de plástico. El rápido intercambio automático de herramientas admite líneas de ensamblaje de automóviles de lotes mixtos.
3. Agarre de piezas de precisión 3C
Componentes para teléfonos móviles, carcasas para portátiles, conectores electrónicos. La precisión de posicionamiento repetido de ≤±0,010 mm satisface los requisitos de ensamblaje 3C de alta precisión.
4. Clasificación de componentes de electrodomésticos
Carcasas de plástico, soportes metálicos, componentes de motor. Múltiples módulos del lado de la herramienta con diferentes perfiles de mordaza se adaptan a diversas geometrías de piezas de electrodomésticos.
5. Estaciones de automatización flexibles generales
Líneas de producción de lotes pequeños y de variedades múltiples que requieren que un robot maneje múltiples tipos de piezas. El módulo integrado premontado acorta enormemente el ciclo de puesta en servicio de la estación.
Puntos clave de instalación y puesta en marcha
1. Monte la base maestra del lado del robot en la brida del robot; Apriete los pernos de montaje siguiendo estrictamente los valores de torsión indicados en la documentación oficial. Evite apretar demasiado, lo que puede provocar una microdeformación del cuerpo base.
2. Prepare la estación de apoyo de herramientas para colocar los módulos de agarre inactivos del lado de las herramientas. Garantice la precisión del posicionamiento del soporte de herramientas para respaldar un acoplamiento automático estable.
3. Conexión completa del circuito neumático para la base del lado del robot; Instale la unidad reguladora de presión del filtro de aire en el extremo frontal de la entrada de aire comprimido. Estabilice la presión del aire de trabajo entre 0,5 y 0,7 MPa.
4. Conecte el cable de señal del sensor al puerto IO del PLC del robot; verificar la lógica de la señal de retroalimentación del estado de bloqueo; Configure la lógica de bloqueo de movimiento del robot: el robot no realizará movimientos de alta velocidad a menos que reciba una señal de "totalmente bloqueado".
5. Ejecute primero la simulación de acoplamiento en modo manual antes de la producción del ciclo automático. Compruebe la suavidad del acoplamiento, la estanqueidad y la corrección de la retroalimentación de la señal. Elimina los riesgos de interferencias mecánicas.
6. Compilar subrutinas de cambio de herramientas del programa del robot; definir la distancia de aproximación segura y los parámetros de velocidad de atraque. Evite colisiones bruscas a alta velocidad entre la base maestra y el módulo esclavo.
Adquisiciones y Evaluación de Proyectos
Valor fundamental del módulo de pinza de cambio rápido del robot JWGRIP N160:
① Diseño integrado de un solo cuerpo que fusiona la interfaz de cambio rápido y la pinza paralela, eliminando el apilamiento de tolerancias de bridas intermedias
② ≤±0,010 mm precisión de posicionamiento repetido
③ Mecanismo de doble seguridad con autobloqueo mecánico + señal eléctrica, compatible con CE
④ Disposición del circuito de gas interno integrado, evitando la abrasión del tubo externo
⑤ Piezas de desgaste modulares reemplazables, bajo costo de mantenimiento
⑥ Matriz de productos de grado de fuerza de agarre múltiple, compatible con los principales robots industriales y colaborativos
⑦ Fabricación interna de proceso completo, estricta verificación cíclica previa a la entrega
Resuelve cuellos de botella clave en las estaciones de automatización:
Tolerancia acumulada del conjunto de disco dividido de cambio rápido + pinza
Largo tiempo de montaje y calibración in situ
Abrasión del tubo de aire externo y falla por fuga de aire
Riesgo de seguridad de que la herramienta caiga debido a una pérdida de suministro de aire
Alto coste de mantenimiento debido a piezas de desgaste no modulares
Recordatorios de evaluación de proyectos:
1. Confirme la dimensión real de la brida del robot y la carga nominal requerida (considere la carga de impacto dinámica, no simplemente el peso estático de la pinza + la pieza de trabajo). Reserve un margen de seguridad adecuado.
2. Aclarar los requisitos de grado de fuerza de agarre, carrera de apertura de la mandíbula y perfil de la mandíbula para las piezas de trabajo objetivo.
3. Verificar la calidad de la fuente de aire comprimido y la estabilidad de la presión en el taller; Recomendamos una combinación de regulador de presión de filtro de aire si la presión fluctúa mucho.
4. Confirme la condición de los recursos de E/S del robot-PLC para la recepción de la señal de estado de bloqueo. JWGRIP proporciona documentación de interfaz eléctrica gratuita.
5. Las versiones estándar en existencia logran una entrega rápida; adopte un servicio personalizado/OEM para requisitos de bridas especiales, grados de sellado especiales (actualización de IP), perfil de mandíbula especial o requisitos de carrera ultragrande.
Preguntas frecuentes
P1: ¿Puede el módulo de pinza de cambio rápido del robot N160 realizar un intercambio de herramientas completamente automático sin desmontaje manual de pernos?
Sí. El módulo de agarre de cambio rápido del robot N160 responde a la señal de control neumático del sistema del robot y completa el bloqueo y desbloqueo automáticamente. La lógica de intercambio de herramientas se puede integrar en el programa del robot. El bastidor de almacenamiento de herramientas para colocar los módulos del lado de herramientas inactivos debe prepararse en el sitio.
P2: ¿Necesito una recalibración de coordenadas a gran escala cada vez que intercambio los módulos del lado de la herramienta?
En condiciones de instalación correctas, repita la precisión de posicionamiento ≤±0,010 mm. La recalibración a gran escala es innecesaria; Se pueden realizar pequeños ajustes durante la puesta en servicio inicial.
P3: La brida de mi robot no es estándar, ¿puedo adoptar el módulo de pinza de cambio rápido del robot N160?
Los modelos en stock del módulo de agarre de cambio rápido del robot N160 se adaptan a las bridas de los robots convencionales. Para una interfaz no estándar, el servicio personalizado y OEM puede modificar la brida de montaje según los dibujos del cliente.
P4: ¿Qué sucede si el suministro de aire se corta accidentalmente durante el movimiento del robot?
La estructura mecánica autoblocante está incorporada. Incluso el aire comprimido desaparece, los dientes de bloqueo siguen engranando para evitar que el módulo del lado de la herramienta se caiga. La acción de desbloqueo solo se puede activar cuando la señal de desbloqueo y la presión de aire válida existen simultáneamente.
P5: ¿Qué ciclo de mantenimiento debo seguir para el módulo de pinza de cambio rápido del robot N160?
En condiciones de producción continua de 24 horas, inspeccione las piezas consumibles cada 250 000 ciclos, limpie la superficie de referencia y agregue grasa antidesgaste. Acorte el intervalo de mantenimiento para talleres con mucho polvo.
P6: ¿Puede el módulo de pinza de cambio rápido del robot N160 funcionar en un taller propenso a salpicaduras?
La versión estándar alcanza el grado IP53, apta para talleres ordinarios. Para ambientes propensos a salpicaduras, alta humedad y ligeramente corrosivos, seleccione el módulo de pinza de cambio rápido del robot N160 personalizado con sellado mejorado y tratamiento anticorrosión.
Enviar Consulta
Datos de contacto
-
DIRECCIÓN
No. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Provincia de Guangdong, China
-
Teléfono
-
Correo electrónico
Bienvenido a enviar su consulta a JWGRIP. Nuestro equipo técnico y de ventas profesional proporcionará selección gratuita de accesorios, diseño de soluciones personalizadas y cotizaciones precisas.

Recomendaciones de noticias