- Hogar
- Sobre nosotros
- Productos
- Aplicaciones
- Noticias
- Descargar
- Enviar consulta
- Contáctenos

Español
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Fabricante confiable de la serie de posicionamiento de punto cero UPC para sujeción de piezas de alta precisión
Como proveedor industrial OEM y ODM de la serie de posicionamiento de punto cero UPC,JWGRIPrealiza iteración estructural, validación mecánica y fabricación en masa para paletas compatibles con robots, bases de localización magnética y brazos de conexión mecánica. Este conjunto de hardware de localización compatible con robots está diseñado específicamente para fabricantes que pretenden ampliar la capacidad de manipulación de materiales robótica sin necesidad de revisar su base de máquinas CNC existente. Además de esta cartera de hardware, se pueden lograr resultados de herramientas compatibles cuando se combinan conSerie de paletas de punto ceroy la serie de mandriles de sujeción de punto cero, que forman flujos de trabajo híbridos de localización manual-automática en todo el taller. Todas las dimensiones de acoplamiento clave siguen estrictamente estándares de interfaz unificados para garantizar una interoperabilidad perfecta entre series.
Cuello de botella en la aplicación
Muchos conjuntos de hardware de punto cero convencionales se desarrollan exclusivamente para operaciones de carga y descarga manuales. Cuando las fábricas añaden brazos robóticos para la producción no tripulada, rápidamente se topan con obstáculos prácticos. Los palés estándar carecen de funciones de agarre mecánico dedicadas, los mandriles ordinarios no pueden recibir palés entregados por robots de forma estable y los operadores se enfrentan a un trabajo de modificación adicional para adaptar el hardware antiguo a las estaciones robóticas.
¿Qué sucede si desea cambiar de manera flexible entre el manejo manual y el manejo robótico en la misma estación de la máquina? Muchas de las primeras soluciones de automatización obligan a los talleres a elegir un modo de forma permanente. O se ejecuta de forma totalmente automática y se pierde la intervención manual rápida, o se apega a la carga manual y se renuncia al potencial de producción sin luces.
¿Cómo se puede evitar la costosa sustitución de hardware a gran escala al modernizar robots en máquinas existentes? La sustitución completa de todas las paletas y mandriles genera un gran desperdicio de capital. Muchos gerentes de producción buscan hardware complementario modular que pueda coexistir con su infraestructura de punto cero actual. Precisamente ahí es donde esta serie aporta un valor práctico tangible.
Componentes de herramientas modulares
Paleta UPC Zero Point con Power Chuck: esta unidad de paleta integrada incorpora potentes componentes de sujeción. Diseñado para el agarre y colocación directo del robot, elimina adaptadores intermedios adicionales. Puede entregarse directamente mediante brazos mecánicos y bloquearse en su lugar sin contacto humano, lo que es muy adecuado para el procesamiento continuo de piezas por lotes en condiciones desatendidas.
Paleta magnética de punto cero UPC: Adopta una lógica de localización asistida magnéticamente diferente a los esquemas de bloqueo puramente mecánicos. El preposicionamiento magnético mantiene el palet en su lugar antes de que entre en vigor el bloqueo mecánico formal. Esta función de preposición evita eficazmente que la paleta se deslice o se desplace durante el movimiento del robot a alta velocidad y las acciones de transferencia rápida. Funciona notablemente bien para piezas de trabajo de paredes delgadas y conjuntos de accesorios livianos.
Brazo de articulación de bisagra UPC para cambiador de herramientas de cambio rápido de robot: este brazo de articulación, que actúa como extremo de ejecución mecánica montado en bridas del robot, realiza acciones de agarre, elevación y transporte de paletas objetivo. Sus dimensiones estructurales se adaptan con precisión al perfil exterior de los palés de la serie UPC, evitando riesgos de agarre incorrecto y caída durante los ciclos robóticos de alta velocidad.
Segmentos de centrado UPC para sistema de sujeción de punto cero: Estos segmentos de centrado actúan como componentes auxiliares de posicionamiento intercambiables. Ajustan la tolerancia de referencia cuando las paletas y los mandriles del lado de la máquina interactúan, compensando desviaciones menores de ensamblaje generadas durante la operación a largo plazo del taller. Prolongan la vida útil de todo el conjunto de localización.
Preparativos y reglas para el cambio de modo de carga híbrida
¿Qué preparativos se deben completar para la conmutación de modo mixto?
Mantenga estándares de datos unificados tanto para paletas UPC servidas por robot como para paletas operadas manualmente provenientes de la serie Zero Point Pallet. Las especificaciones idénticas de los pernos de tracción garantizan la intercambiabilidad física en el mismo mandril del lado de la máquina.
¿Qué reglas operativas necesitan atención durante el cambio de modo?
Al pasar de la producción robótica al ajuste manual, los operadores no necesitan desmontar ni modificar el mandril del lado de la máquina. Solo reemplazan los palés orientados por robot de la serie UPC por palés normales cargados manualmente. No es necesario volver a sondear ni restablecer el punto de referencia.
¿Qué riesgos ocultos debería tener en cuenta en los flujos de trabajo de modo mixto?
Preste atención a los límites de peso al agarrar el robot. El peso total de las piezas de trabajo y los accesorios no puede exceder la carga nominal del brazo de articulación de bisagra UPC para el cambiador de herramientas de cambio rápido robótico. La sobrecarga provocará una desviación de posicionamiento y deformación mecánica.
Evaluación de desempeño
Precisión de transferencia repetida robótica: no se trata simplemente de la precisión de posicionamiento estático después del bloqueo. También es necesario examinar la desviación de posición generada en todo el proceso de agarre, elevación, movimiento y colocación del robot. Las desviaciones menores durante la transferencia se convertirán en errores dimensionales obvios después de múltiples ciclos de procesamiento.
Adaptabilidad ambiental de las estructuras asistidas magnéticamente: para talleres llenos de virutas de corte a base de hierro, los modelos de paletas de tipo magnético necesitan diseños efectivos que repelan las virutas para evitar que los restos de hierro se adhieran a las superficies magnéticas y destruyan la planitud de ubicación.
Rendimiento antiimpacto de estructura mecánica: las acciones de colocación realizadas por robots provocan cierto impacto de contacto. La resistencia estructural del hardware debe absorber impactos repetidos y frecuentes sin deformación permanente de las caras de referencia de ubicación.
Características del material y la artesanía.
Los cuerpos estructurales principales adoptan acero de aleación templado de alta resistencia. Las superficies de contacto de localización clave pasan por procesos de rectificado de precisión de varios pasos. Los conjuntos de paletas de tipo magnético pasan repetidas pruebas de envejecimiento por atenuación de la fuerza magnética, para garantizar que la capacidad de preposición magnética se mantenga estable después de miles de ciclos de trabajo.
Todos los componentes de la serie de posicionamiento de punto cero UPC mantienen la compatibilidad de interfaz con la serie de mandriles de sujeción de punto cero. Las fábricas no tienen que descartar los mandriles existentes del lado de la máquina al introducir paletas con capacidad para robots. Los activos de hardware existentes pueden seguir funcionando en el nuevo diseño de producción automatizado.
El soporte de modificación no estándar cubre las dimensiones de las ranuras de agarre, el ajuste de la intensidad de la fuerza magnética y los tamaños de las bridas de montaje del brazo de articulación, adaptándose a varios estándares de bridas de marcas de robots convencionales en el mercado.
Mantenimiento diario
El hardware de localización orientado a robots no ofrecerá un rendimiento completo sólo con una simple instalación. La gestión diaria debe combinar el ajuste de los parámetros de movimiento del robot, la limpieza periódica de virutas en las superficies magnéticas y la inspección periódica de la holgura de las juntas del brazo de articulación. Incluso el hardware modular de alta calidad producirá riesgos ocultos si se omiten los pasos de mantenimiento de rutina. Muchos casos de bajo rendimiento de proyectos de automatización se originan por una inspección diaria descuidada y no por defectos del hardware en sí.
nuevos productos
- Compatible con mandril neumático EROWA ITS100 ER -155202

- Mandril de electroerosión por hilo para sujeción de piezas de precisión

- Tornillo de banco de electroerosión por hilo para sujeción de piezas de precisión

- Placa de centrado EDM tipo R 54x54

- Varilla de extensión tipo R para soporte de electrodo EDM

- View as
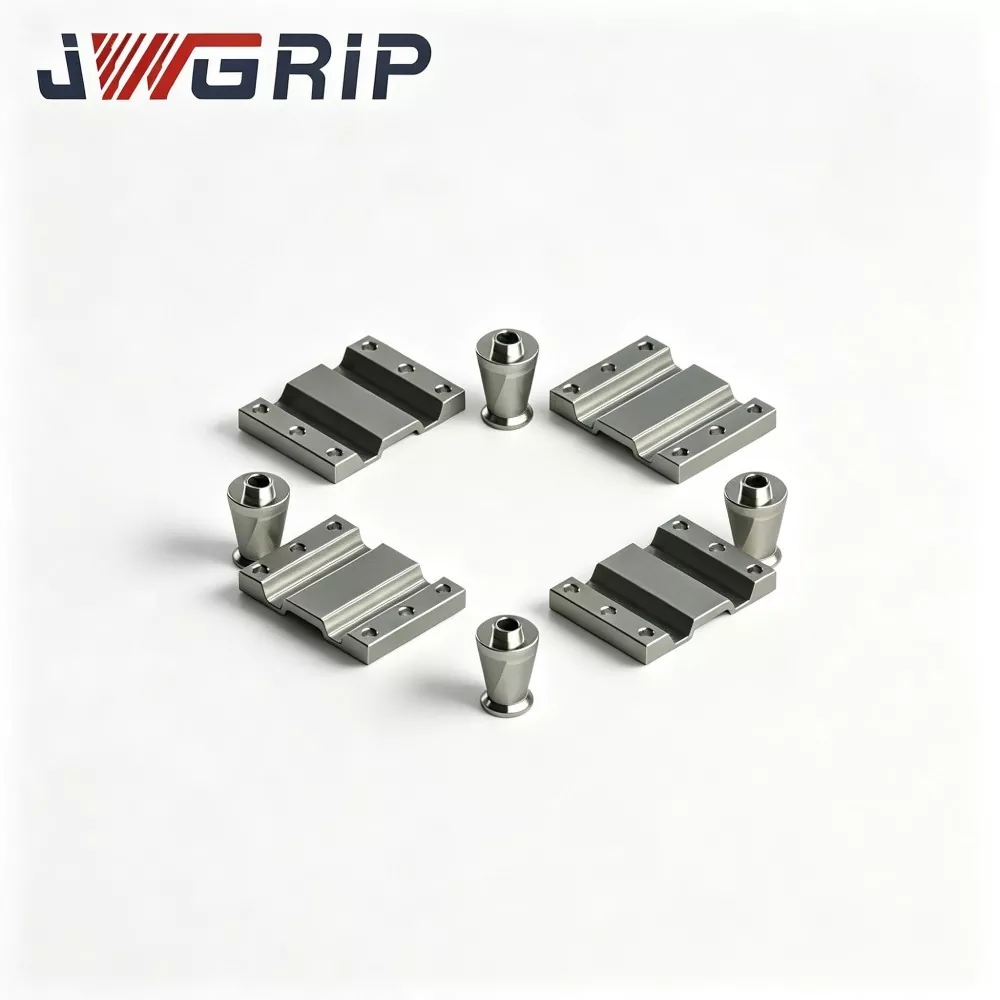
Segmentos de centrado UPC para sistema de sujeción de punto cero
JWGRIP es el fabricante y proveedor profesional de segmentos de centrado UPC personalizados para sistemas de sujeción de punto cero en China, con especificaciones estándar completamente disponibles. Como accesorios de soporte esenciales diseñados profesionalmente para los sistemas de sujeción de punto cero UPC, estos segmentos de centrado sirven como componentes de mantenimiento y coincidencia de núcleos para unidades de sujeción de punto cero. Al adoptar materiales de aleación de acero de alta dureza y tecnología de procesamiento de precisión estandarizada, se pueden adaptar directamente a todos los mandriles de punto cero estándar UPC sin accesorios auxiliares adicionales, lo que admite ensamblaje estandarizado y modificaciones personalizadas para satisfacer diversas demandas de combinación de accesorios y actualización de equipos.
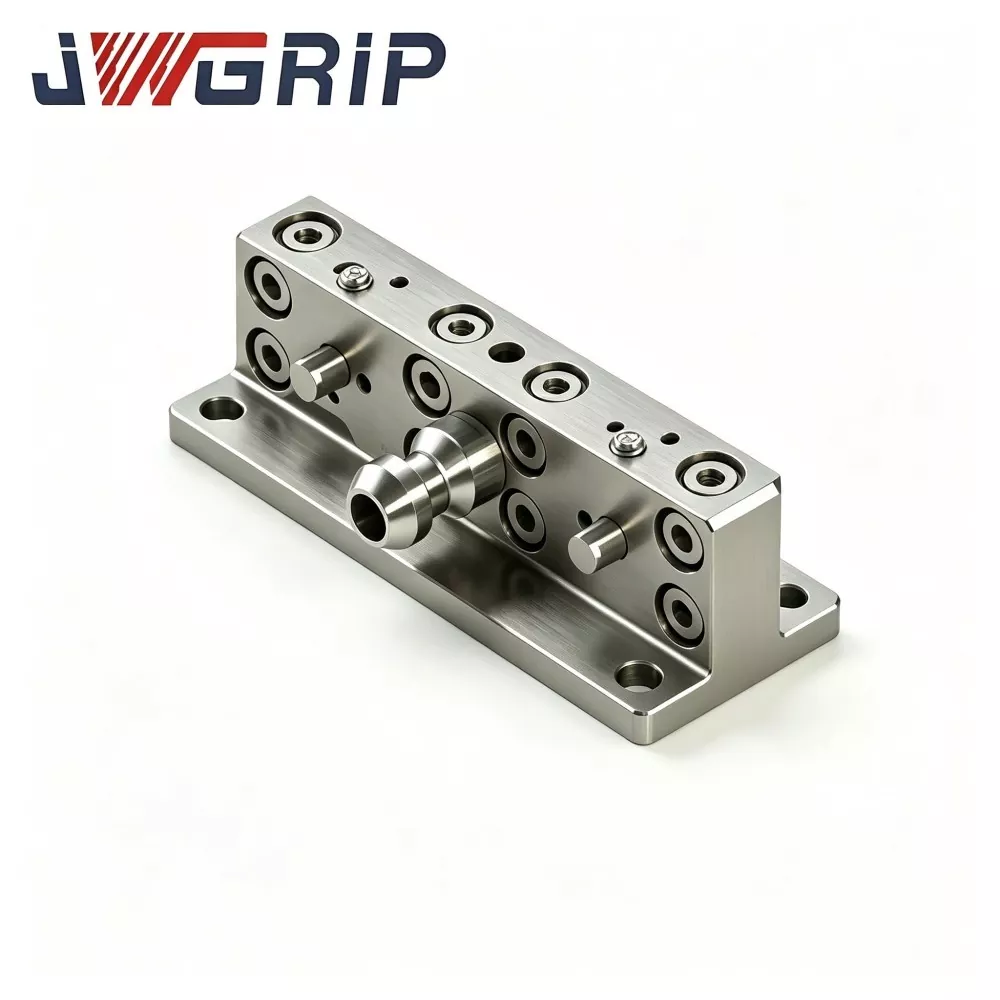
Brazo de articulación de bisagra UPC para cambiador de herramientas de cambio rápido de robot
JWGRIP es un exportador OEM profesional de brazo de articulación de bisagra UPC para cambiador de herramientas de cambio rápido de robot en China. Es un componente de conexión estructural central especialmente diseñado para el intercambio automático de accesorios de robots y células de producción flexibles CNC no tripuladas. Este brazo de articulación de bisagra optimizado, que sirve como medio clave de transmisión de fuerza entre el efector final del robot y los conjuntos de paletas de punto cero UPC, realiza el bloqueo y desbloqueo mecánico de paletas de punto cero únicamente a través del movimiento del eje del robot, eliminando la necesidad de dispositivos de conducción auxiliares neumáticos e hidráulicos adicionales.
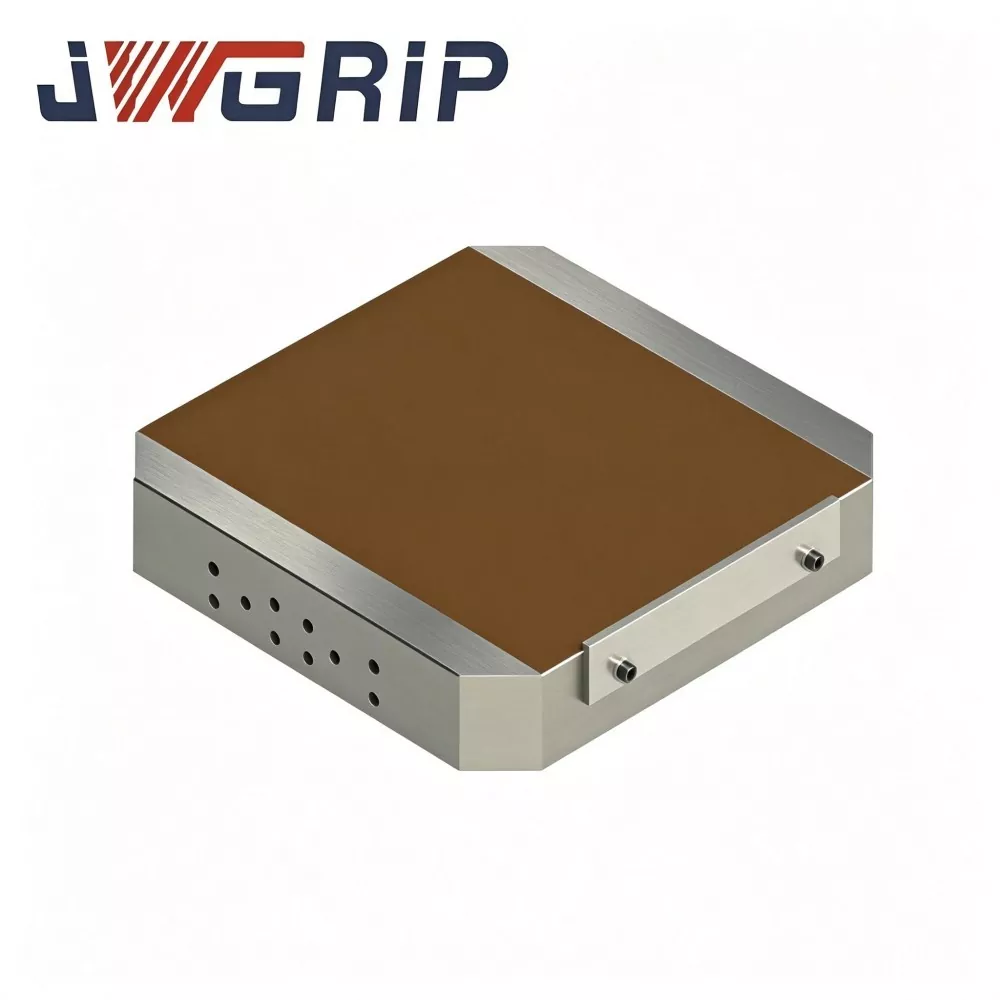
Paleta magnética de punto cero UPC
JWGRIP es un exportador profesional y mayorista directo de fábrica en China, que suministra paletas magnéticas de punto cero UPC y ofrece soluciones de sujeción personalizadas de alta eficiencia para talleres de fresado, rectificado y electroerosión CNC. Esta unidad de paleta integrada combina la construcción de posicionamiento de cambio rápido de punto cero estándar UPC con un mandril de imán permanente de alto rendimiento, rompiendo los límites físicos de las mordazas de sujeción mecánicas tradicionales.
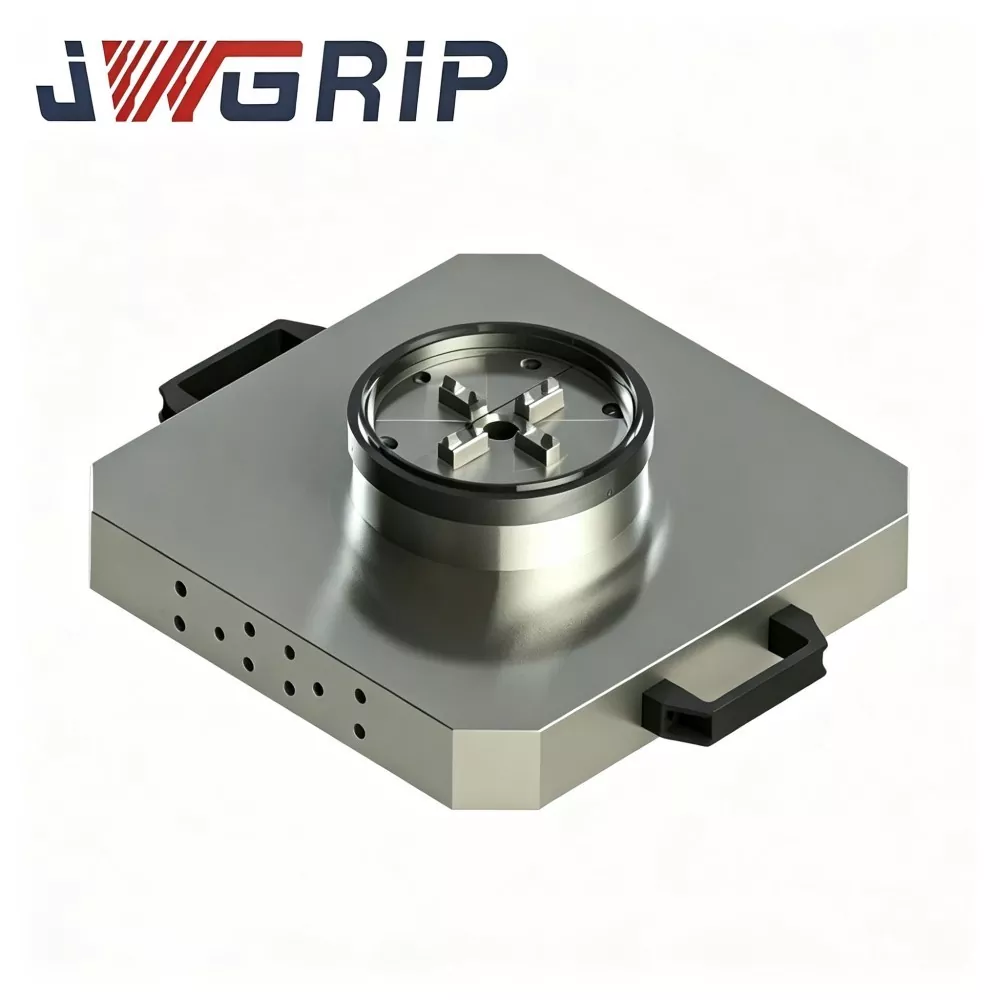
Paleta de punto cero UPC con portabrocas eléctrico
JWGRIP es el fabricante y proveedor profesional de paletas UPC Zero Point con Power Chuck en China. Es un dispositivo de sujeción integrado de alta precisión hecho a medida para máquinas compuestas de torneado-fresado y centros de mecanizado verticales modernos. Este producto integra de manera innovadora un mecanismo de bloqueo de punto cero estándar UPC y un mandril eléctrico en una estructura de paleta monolítica, lo que elimina la necesidad de adquirir por separado y ensamblar en sitio la base de punto cero y los accesorios de mandril independientes.
JWGRIP es un fabricante y proveedor profesional Serie de posicionamiento de punto cero UPC en China. Le damos una calurosa bienvenida a la venta al por mayor de productos de alta calidad a precios competitivos de nuestra fábrica.
Recomendaciones de noticias