- Hogar
- Sobre nosotros
- Productos
- Aplicaciones
- Noticias
- Descargar
- Enviar consulta
- Contáctenos

Español
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

nuevos productos
- Compatible con mandril neumático EROWA ITS100 ER -155202

- Mandril de electroerosión por hilo para sujeción de piezas de precisión

- Tornillo de banco de electroerosión por hilo para sujeción de piezas de precisión

- Placa de centrado EDM tipo R 54x54

- Varilla de extensión tipo R para soporte de electrodo EDM

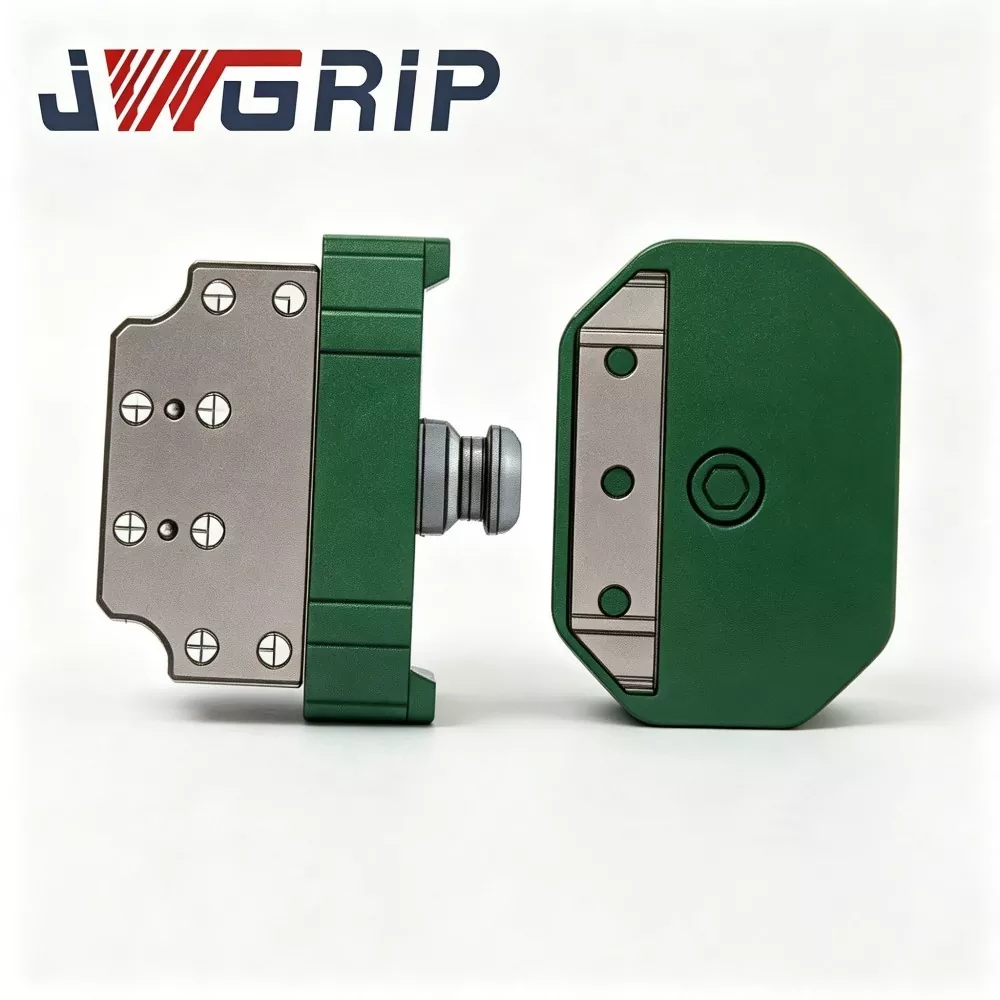
Acoplamiento de bandeja de pinza de cambio rápido de robot
JWGRIP es el fabricante y proveedor profesional de acoplamientos de bandeja de pinza de cambio rápido para robot en China. Es un componente de conmutación de efector final robótico integrado avanzado especialmente diseñado para líneas de producción automatizadas no tripuladas flexibles. Integra una configuración estructural de aleación de acero de alta resistencia y un proceso de rectificado de precisión en una sola unidad, logrando un cambio de herramientas robótico completamente automático sin intervención manual durante el reemplazo de pinzas, bandejas y otras herramientas finales.
Este acoplamiento de bandeja de agarre de cambio rápido de robot de alto rendimiento presenta un error de posicionamiento de repetición ultrabajo, un excelente rendimiento antifatiga y una vida útil ultralarga, y admite retroalimentación de señal de bloqueo y desbloqueo automático para cumplir con los requisitos de operación inteligente de la producción no tripulada. Fabricado estrictamente mediante inspección de materia prima, mecanizado de precisión CNC, tratamiento térmico profesional y proceso de endurecimiento de superficie, cada acoplamiento se somete a pruebas integrales de rendimiento del producto terminado y verificación continua de carga cíclica, cumpliendo con los estándares de seguridad mecánica CE.
Ofrece un rendimiento mecánico estable y consistente en escenarios de conmutación cíclica a largo plazo. Ampliamente compatible con modelos de robots industriales multimarca, se aplica ampliamente en el ensamblaje de baterías de nueva energía, la fabricación de productos electrónicos 3C, el ensamblaje de piezas de automóviles y talleres de clasificación de logística inteligente. Al respaldar la provisión de dibujos técnicos profesionales, consultas in situ y orientación técnica postventa completa, acorta de manera efectiva el ciclo de implementación de proyectos de renovación de líneas de producción flexibles de robots para clientes industriales globales.
Introducción al mecanismo de trabajo central
El acoplamiento de bandeja de pinza de cambio rápido del robot es un componente de interfaz de intercambio rápido dedicado del extremo del robot, que se utiliza principalmente para el cambio rápido entre módulos de pinza de robot y módulos de bandeja de transporte de material.
Sin este acoplamiento, cada cambio entre la bandeja y la pinza requiere detener la línea de producción, retirar manualmente los pernos, ajustar el punto de referencia y calibrar las coordenadas. Un solo cambio de herramienta puede consumir entre 10 y 30 minutos y reducir en gran medida la eficacia general del equipo (OEE) de las líneas automatizadas.
El acoplamiento consta de dos conjuntos centrales:
1. Base del lado del robot (lado maestro): fijada permanentemente a la brida del robot.
2. Adaptador del lado de la herramienta (lado esclavo): montado por separado en cada pinza y en cada bandeja.
Flujo de trabajo:
1. El robot se mueve a la estación de acoplamiento y acerca la base del lado del robot al adaptador del lado de la herramienta objetivo (pinza o bandeja).
2. El aire comprimido impulsa los dientes de bloqueo mecánico incorporados para engancharse, completando el bloqueo mecánico.
3. Los pasadores y orificios de ubicación de alta precisión logran un posicionamiento repetido preciso. Los conductos neumáticos incorporados conectan automáticamente los circuitos de gas del lado de la herramienta para el suministro de vacío o de pinzas neumáticas.
4. El sensor interno envía una señal de estado de bloqueo en tiempo real al sistema de control del robot. El robot ejecuta tareas de manipulación posteriores solo después de recibir la señal de confirmación de "bloqueado en su lugar", lo que evita la caída accidental de la pieza de trabajo causada por un bloqueo incompleto.
5. Cuando es necesario cambiar la herramienta, el robot emite una señal de desbloqueo; el circuito de aire libera presión; los dientes de bloqueo mecánico se desengranan; El robot se aleja de la herramienta actual y se acopla al siguiente efector final objetivo.
La mayoría de los discos de cambio rápido de uso general disponibles en el mercado carecen de optimización estructural para condiciones de carga alterna mixta de bandeja y pinza. Las herramientas de bandeja generan una carga excéntrica de gran superficie, mientras que las pinzas compactas ofrecen una carga concentrada; La alternancia repetida acelera la abrasión de la superficie de referencia. Basándose en cientos de experiencias en proyectos de modernización de estaciones robóticas, JWGRIP optimiza la distribución de carga y la construcción de protección de referencia de este acoplamiento para mantener la estabilidad de posicionamiento a largo plazo bajo ciclos alternos de carga excéntrica y carga concentrada.
Análisis típico de puntos débiles operativos
Las fábricas que utilizan la manipulación mixta de múltiples herramientas (bandeja + pinza) mediante robots industriales suelen encontrarse con los siguientes cuellos de botella con las soluciones habituales de cambio rápido:
1. Tiempo de inactividad prolongado por cambio manual de herramientas El desmontaje/montaje frecuente de pernos, el ajuste de datos y la recalibración de coordenadas ocupan una gran parte del tiempo de producción, reducen el OEE y restringen la capacidad de producción de las estaciones automatizadas.
2. Fluctuación de la precisión de la posición inducida por la operación humana. La calidad de la alineación manual depende en gran medida de la competencia del operador. La desviación de posición se acumula después de múltiples ciclos de reemplazo de herramientas y afecta la consistencia del ensamblaje.
3. Riesgos de seguridad en escenarios de intercambio manual de herramientas La intervención manual cerca del extremo del robot en movimiento crea riesgos de lesiones por colisión durante operaciones repetidas de cambio de herramientas.
4. Desgaste prematuro de la superficie de referencia en condiciones de carga alterna. Los discos de cambio rápido de uso general están diseñados para efectores finales de tipo único. La alternancia entre bandejas de carga excéntrica grande y pinzas de carga concentrada acelera la abrasión de la superficie de localización, lo que lleva a una disminución de la precisión del posicionamiento repetido y al mantenimiento frecuente.
5. Mecanismo de seguridad con retroalimentación de señal insuficiente. Algunas unidades de cambio rápido de bajo costo carecen de retroalimentación del estado de bloqueo en tiempo real. El robot puede ejecutar movimientos en condiciones de bloqueo incompleto y provocar accidentes por caída de piezas de trabajo.
El acoplamiento de bandeja-pinza de cambio rápido del robot JWGRIP aborda los puntos débiles mencionados anteriormente a través de cinco medidas de diseño principales: estructura de soporte de carga optimizada para carga mixta dedicada, mecanismo anticaída de bloqueo mecánico, retroalimentación del sensor de estado de bloqueo en tiempo real, piezas de desgaste modulares reemplazables, matriz de productos de carga nominal multigrado que cubre de 3 a 120 kg.
Composición del módulo
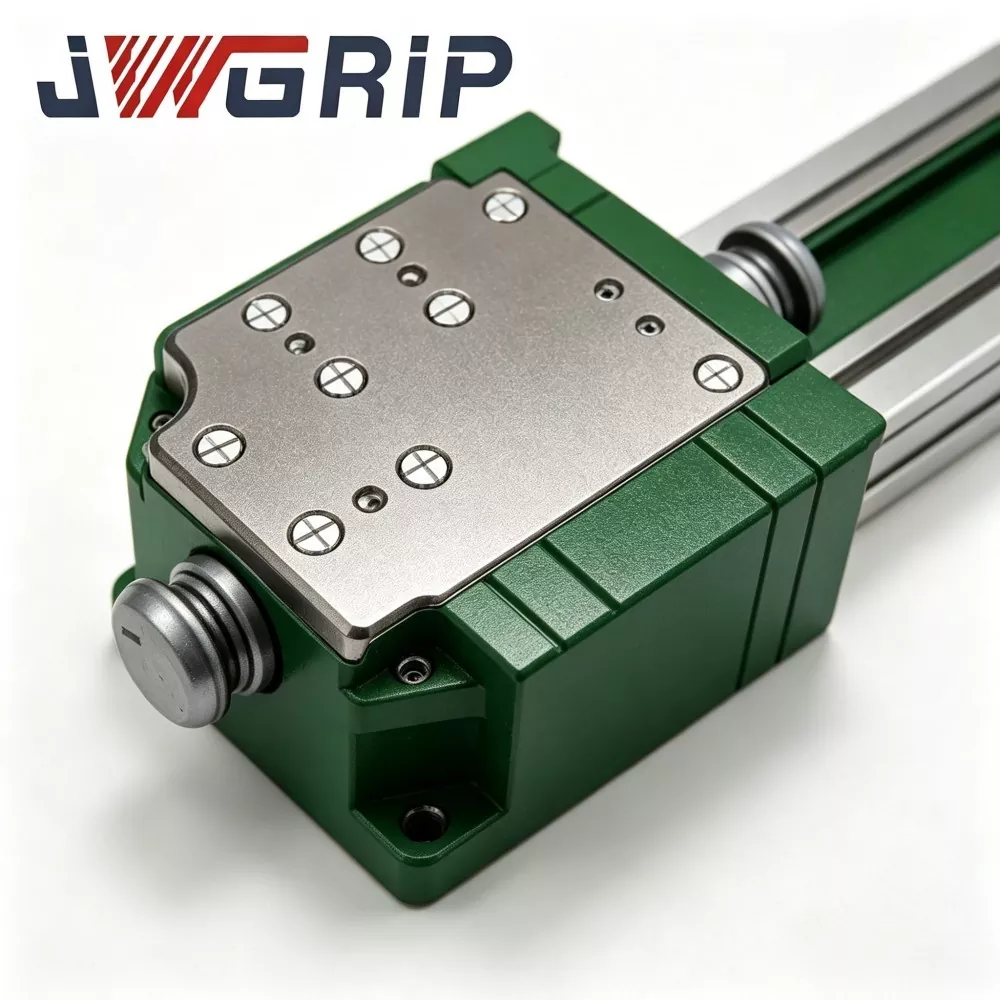
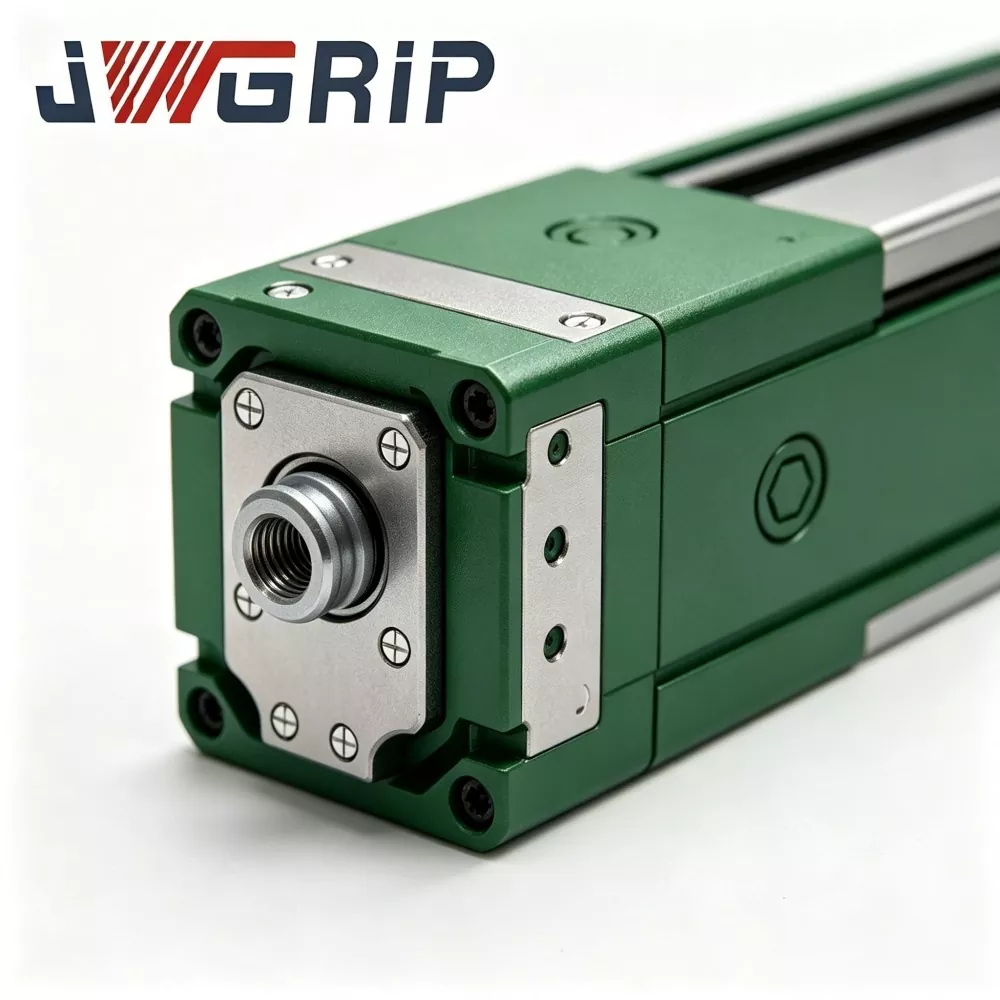
El acoplamiento de bandeja de agarre de cambio rápido del robot JWGRIP consta de seis módulos funcionales clave:
① Ensamblaje de la base maestra del lado del robot
② Conjunto de adaptador esclavo del lado de la herramienta
③ Grupo de dientes de bloqueo de enclavamiento mecánico (estructura de seguridad anticaída)
④ Juego de posicionamiento de pasador y orificio de localización de alta precisión
⑤ Conjunto de paso neumático integrado
⑥ Sensor de detección de estado de bloqueo y unidad de salida de señal
Descripción estructural
1. Conjunto de la base maestra del lado del robot Base de montaje principal fijada a la brida del robot; Superficies de referencia de acoplamiento clave de acero de aleación de alta resistencia, tratadas para aliviar tensiones y rectificadas con precisión. Soporta cargas dinámicas compuestas transmitidas desde los efectores finales del lado de la herramienta.
2. Conjunto de adaptador esclavo del lado de la herramienta Placa de conexión del extremo de la herramienta, instalada por separado en cada pinza y en cada bandeja. Coincide con la base maestra en dimensión de acoplamiento, superficie de referencia e interfaz del circuito de gas.
3. Grupo de dientes de bloqueo de enclavamiento mecánico Dientes de bloqueo mecánico de accionamiento neumático. Realiza un compromiso mecánico positivo después del acoplamiento. Incluso si el suministro neumático falla accidentalmente, el bloqueo mecánico mantiene el estado bloqueado para evitar la caída de la herramienta, cumpliendo con la protección de seguridad pasiva que cumple con la CE.
4. Juego de posicionamiento de pasadores y orificios de localización de alta precisión Los pasadores y orificios de localización rectificados con precisión garantizan un rendimiento de posicionamiento repetido ≤±0,008 mm después de cada acoplamiento. El casquillo de carga especialmente optimizado reduce el desgaste causado por los ciclos alternos de carga excéntrica/carga concentrada.
5. Conjunto de paso neumático integrado integrado Canales de circuito de gas sellados integrados dentro de los lados maestro y esclavo. Completa automáticamente la conexión neumática durante el acoplamiento, suministrando aire comprimido para pinzas neumáticas o bandejas de vacío sin disposición de tubería externa adicional.
6. Sensor de detección del estado de bloqueo y unidad de salida de señal El sensor integrado detecta la condición real de activación del bloqueo mecánico y emite una señal de conmutación hacia el sistema robot-PLC. La lógica de movimiento del robot se puede configurar para permitir el movimiento solo al recibir una señal de confirmación de "totalmente bloqueado".
Ventajas técnicas principales
1. Estructura optimizada de carga mixta para escenarios de intercambio alternativo de pinzas de bandeja
La mayoría de los discos de cambio rápido disponibles en el mercado se dirigen a efectores finales de una sola categoría. Este acoplamiento refuerza la estructura del anillo de soporte de carga y del buje del pasador de ubicación para la alternancia frecuente entre bandejas de gran superficie y pinzas compactas. Mitiga la abrasión de la superficie de referencia bajo condiciones alternas de carga excéntrica y carga concentrada. Verificado por proyectos de campo: más de 1 millón de ciclos de atraque estables bajo carga nominal de producción cíclica de 24 horas.
2. ≤±0,008 mm de precisión de posicionamiento repetido para lograr consistencia en el ensamblaje
Adopta manguitos de cojinete de aleación de alta precisión y pasadores de ubicación con acabado rectificado. Después del cambio de bandeja-pinza, las coordenadas del programa del robot no requieren una recalibración a gran escala, lo que reduce drásticamente la carga de trabajo de depuración del ingeniero en el sitio. Es fundamental para escenarios de alta precisión, como el apilamiento de celdas de batería de nueva energía y el ensamblaje de componentes 3C.
3. Diseño de doble seguridad: autobloqueo mecánico + retroalimentación del estado del bloqueo eléctrico
El enclavamiento mecánico pasivo mantiene el estado de bloqueo ante una pérdida accidental del suministro de aire para evitar la separación repentina de la herramienta. El controlador del robot solo puede ejecutar el movimiento después de recibir una señal de retroalimentación eléctrica "completamente bloqueada". Este mecanismo de doble seguridad con certificación CE elimina importantes riesgos de seguridad para los talleres no tripulados.
4. Arquitectura modular de piezas de desgaste para un mantenimiento de bajo coste
Los componentes consumibles clave, incluidos los manguitos del pasador de ubicación y los anillos de sellado, adoptan un diseño modular dividido. Los usuarios pueden reemplazar solo piezas de desgaste locales sin desmontar la base maestra principal de la brida del robot. Acorta el tiempo de inactividad del equipo y reduce los gastos de mantenimiento a largo plazo. Los kits de piezas de repuesto se pueden suministrar junto con el presupuesto de la unidad principal.
5. Matriz de carga nominal de amplio rango y compatibilidad con múltiples marcas de robots
La carga nominal del producto en stock cubre de 3 kg a 120 kg. Las dimensiones de la brida de montaje siguen los principales estándares de la industria de robots y son compatibles con ABB, FANUC, KUKA, YASKAWA y las marcas de robots nacionales chinos. Admite la conexión con bandejas de vacío, pinzas mecánicas, mordazas neumáticas y otros efectores finales. Se encuentran disponibles modificaciones de brida, capacidad de carga o estructura de sellado diseñadas a medida para requisitos especiales.
6. Fabricación interna completa y servicio completo de soporte de ingeniería
Los procesos centrales que incluyen el cribado de materias primas, el tratamiento térmico, el mecanizado de precisión y las pruebas cíclicas del producto terminado se completan dentro de la fábrica JWGRIP, sin subcontratación de procesos centrales. El equipo de ingeniería proporciona dibujos 2D/3D, manuales de instalación y sugerencias de configuración de parámetros para los usuarios finales.
Escenarios de aplicaciones multisectoriales
1. Líneas de montaje de módulos de almacenamiento de energía y baterías de nueva energía
En los talleres de módulos de baterías de iones de litio, un robot debe alternar entre la bandeja de succión al vacío para el transporte del módulo y la pinza mecánica para las tareas de ajuste de accesorios. El acoplamiento JWGRIP realiza un intercambio automático de herramientas no tripulado. La duración del cambio de herramientas cae de 15 minutos manuales a 3 segundos automáticos, lo que reduce drásticamente el tiempo de inactividad de la línea de producción causado por el reemplazo de herramientas. Varios fabricantes de equipos de almacenamiento de energía en el sur de China han adoptado esta solución.
2. Líneas de producción de ensamblaje de productos electrónicos 3C
Para estaciones de ensamblaje de componentes de teléfonos móviles y carcasas de computadoras portátiles, el acoplamiento de carga liviana (3-10 kg) coopera con bandejas de material de tamaño pequeño y pinzas neumáticas en miniatura. El acoplamiento de alta precisión evita la desviación del ensamblaje inducida por el cambio de herramienta, lo que permite el ensamblaje continuo de alta velocidad de componentes electrónicos de precisión.
3. Talleres de ensamblaje automatizado de componentes de automóviles
La producción de autopartes requiere robots que manipulen tanto las bandejas de material a granel como el posicionamiento de las pinzas de sujeción. El acoplamiento para cargas medias a pesadas (25-120 kg) realiza frecuentes tareas de intercambio de herramientas.
4. Estaciones de clasificación automatizada de logística inteligente
En los talleres de clasificación automatizada de materiales, el robot alterna entre la bandeja de transporte de cajas enteras y la pinza de recogida de una sola pieza. Un robot realiza una operación multifuncional, lo que reduce la inversión total en sistemas de clasificación automatizados.
Flujo de trabajo de producción y marco de control de calidad
JWGRIP implementa el sistema de gestión de calidad ISO 9001:2015 en toda la cadena de producción. El equipo interno incluye centros de mecanizado CNC, hornos de tratamiento térmico de alta temperatura, rectificadoras de precisión, instrumentos de inspección metalográfica, bancos de pruebas integrales de carga cíclica e instalaciones de pruebas de niebla salina. Todo el mecanizado de los componentes centrales se realiza internamente en lugar de buscar piezas terminadas subcontratadas.
Flujo de trabajo de producción completo:
1. Inspección de entrada de materia prima: el material de la barra de aleación de acero recibe un análisis de composición química y pruebas de dureza; Las materias primas no conformes se rechazan antes de entrar en producción.
2. Mecanizado de desbaste y acabado CNC: dar forma al cuerpo principal, la carcasa del pasador de ubicación y los componentes del diente de bloqueo mediante equipos CNC de alta precisión.
3. Tratamiento térmico al vacío y endurecimiento de superficies: los componentes clave que soportan carga pasan por un proceso de enfriamiento y revenido para mejorar la dureza y el rendimiento antidesgaste.
4. Procesos de rectificado de precisión: las superficies de referencia críticas y los orificios de los pasadores de ubicación reciben un rectificado fino para cumplir con estrictos requisitos de tolerancia dimensional y rugosidad de la superficie.
5. Ensamblaje de componentes y puesta en servicio del circuito neumático: ensamble los dientes de bloqueo, los elementos de sellado y las unidades de sensores; ejecutar la prueba de estanqueidad del circuito interno de gas.
6. Prueba de carga cíclica con todas las funciones: cada acoplamiento terminado ejecuta miles de simulaciones cíclicas de bloqueo y desbloqueo en condiciones de carga nominal; verificar la precisión del posicionamiento repetido, la estanqueidad y la confiabilidad de la retroalimentación de la señal; las unidades no calificadas se devuelven para su reelaboración.
7. Inspección final y marcado láser: verificación de dimensiones, inspección de apariencia, marcado de certificación; Los productos calificados ingresan al almacén de productos terminados para su almacenamiento.
Guía de mantenimiento
1. Inspección visual diaria: antes de cada turno de producción, verifique visualmente las superficies de referencia, el área de trabajo de los dientes de bloqueo y los anillos de sellado en busca de astillas, suciedad o daños por impacto mecánico. Elimine los contaminantes extraños con aire comprimido seco.
2. Activador de mantenimiento basado en el conteo de ciclos: en producción continua de 24 horas, inspeccione los manguitos del pasador de ubicación y los anillos de sellado cada 300 000 ciclos de acoplamiento. Limpie las superficies de referencia y aplique grasa antidesgaste. Reemplace las piezas consumibles si aparecen rayones o desgaste evidente. Acorte el intervalo de mantenimiento para entornos de taller con mucho polvo.
3. Recordatorios de no utilizar: prohíbe la aplicación de carga excesiva. Prohibir colisiones violentas entre la base maestra y el adaptador esclavo. No desmonte el conjunto interno de dientes de bloqueo mecánico sin orientación técnica profesional.
4. Protección de almacenamiento inactivo a largo plazo: limpie toda la unidad de acoplamiento, aplique grasa antioxidante en las superficies de referencia y en las superficies de los dientes de bloqueo; guárdelo en un gabinete seco a prueba de polvo.
Postventa
1. Orientación técnica remota en línea que cubre la instalación, la puesta en servicio y la resolución de problemas de fallas en el sitio.
2. Documentación completa de operación y mantenimiento proporcionada para cada orden de compra.
3. Consulta técnica a nivel de ingeniería para proyectos personalizados de OEM: modificación de las dimensiones de las bridas, mejora de la estructura de sellado, adaptación de la clasificación de carga especial, etc.
4. Servicio técnico in situ pagado negociable disponible para pedidos de gran volumen basados en proyectos.
5. Suministro independiente de repuestos para manguitos de pasador de ubicación, anillos de sellado y otros componentes portátiles, respaldando el reemplazo en campo por parte de los técnicos del cliente.
6. Descripción de la garantía: garantía de 2 años para componentes estructurales principales no consumibles en condiciones de instalación correcta y carga nominal de trabajo. Las piezas de desgaste consumibles (anillos de obturación, casquillos para pasadores de posicionamiento) están excluidos del alcance de la garantía gratuita. La garantía no cubre los daños causados por un montaje inadecuado, funcionamiento por sobrecarga, colisión provocada por el hombre o corrosión química más allá de las especificaciones.
Referencia de adquisiciones y evaluación de proyectos
Valor fundamental del acoplamiento de bandeja de pinza de cambio rápido del robot JWGRIP: estructura de soporte de carga alterna de pinza de bandeja mixta optimizada para el propósito, precisión de posicionamiento repetido de ≤±0,008 mm, enclavamiento mecánico + mecanismo de seguridad dual de señal eléctrica, piezas de desgaste modulares reemplazables, matriz de carga multigrado y capacidad de ingeniería personalizada OEM. Resuelve los principales cuellos de botella de las estaciones de automatización: largos tiempos de inactividad por cambio manual de herramientas, desviación de posicionamiento inducida por el hombre, riesgos de seguridad de la intervención manual, desgaste acelerado del datum bajo cargas alternas excéntricas y concentradas, protección de seguridad de bloqueo incompleta.
Recordatorios de evaluación de proyectos:
1. Confirme la dimensión real de la brida del robot y la carga nominal requerida (considere la carga de impacto dinámica, no simplemente el peso estático del efector final). Reserve un margen de seguridad adecuado.
2. Aclare los objetos de intercambio de herramientas: enumere la cantidad de pinzas y bandejas que deben equiparse con adaptadores esclavos del lado de las herramientas.
3. Verificar la calidad de la fuente de aire comprimido y la estabilidad de la presión en el taller; Recomendamos una combinación de regulador de presión de filtro de aire si la presión fluctúa mucho.
4. Confirme la condición de los recursos de E/S del robot-PLC para la recepción de la señal de estado de bloqueo. JWGRIP proporciona documentación de interfaz eléctrica gratuita.
5. Las versiones estándar en existencia logran una entrega rápida; adopte el servicio de ingeniería personalizado OEM para requisitos de bridas especiales, grados de sellado especiales o capacidades de carga especiales.
Preguntas frecuentes
P1: ¿Puede este acoplamiento realizar un intercambio de herramientas totalmente automático sin trabajo manual?
Sí. El acoplamiento de bandeja de agarre de cambio rápido del robot recibe una señal de control neumático del sistema del robot y finaliza automáticamente el bloqueo/desbloqueo. La lógica de intercambio de herramientas se puede integrar dentro del programa del robot. Tenga en cuenta que debe configurar el estante de almacenamiento de herramientas correspondiente para sostener las pinzas y bandejas inactivas.
P2: ¿Se requiere recalibrar las coordenadas cada vez que se cambia la bandeja y la pinza?
Este acoplamiento logra una precisión de posicionamiento repetido de ≤±0,008 mm en condiciones de instalación correctas. La recalibración de coordenadas a gran escala es innecesaria; Se aceptan ajustes menores durante la primera puesta en servicio.
P3: ¿Se puede adaptar a dimensiones de bridas de robot personalizadas no estándar?
La versión estándar de stock coincide con las especificaciones de bridas de robots convencionales. Para requisitos de bridas no estándar, envíe el dibujo antes de realizar el pedido; Se puede realizar un mecanizado personalizado OEM de la dimensión de la interfaz de montaje.
P4: ¿Qué sucede si el suministro de aire comprimido se corta durante el movimiento del robot?
La estructura de autobloqueo mecánico incorporada mantiene los dientes de bloqueo enganchados incluso sin presión de aire, lo que evita accidentes por caída de herramientas. La acción de desbloqueo solo puede ocurrir cuando están presentes la señal de desbloqueo Y la presión de aire válida.
P5: ¿Cuáles son los elementos de mantenimiento clave para una producción cíclica continua a largo plazo?
Trabajo principal: limpiar las superficies de referencia y el área de los dientes de bloqueo; inspeccionar los anillos de sellado y los manguitos de los pasadores de ubicación mediante conteo cíclico; reponer grasa antidesgaste; reemplace las piezas consumibles una vez que aparezca un desgaste evidente. Acorte el ciclo de mantenimiento para talleres con mucho polvo.
Enviar Consulta
Datos de contacto
-
DIRECCIÓN
No. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Provincia de Guangdong, China
-
Teléfono
-
Correo electrónico
Bienvenido a enviar su consulta a JWGRIP. Nuestro equipo técnico y de ventas profesional proporcionará selección gratuita de accesorios, diseño de soluciones personalizadas y cotizaciones precisas.

Recomendaciones de noticias