- Hogar
- Sobre nosotros
- Productos
- Aplicaciones
- Noticias
- Descargar
- Enviar consulta
- Contáctenos

Español
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Fabricante profesional de la serie de pinzas de cambio rápido de robots para automatización industrial
Como proveedor de modernización centrado en la automatización de la serie Robot Quick Change Gripper,JWGRIPofrece adaptadores de acoplamiento de bandeja, módulos de agarre de extremo de robot y brazos de agarre articulados con pruebas de fatiga mecánica y producción por lotes estandarizada para talleres CNC e integradores de automatización que buscan automatización de líneas parciales manteniendo al mismo tiempo la infraestructura de sujeción de piezas de operación manual existente. Este hardware de conmutación del lado del robot elimina importantes barreras de actualización sin necesidad de reemplazar completamente el dispositivo. Emparejado con la serie de posicionamiento de punto cero UPC ySerie de paletas de punto cero, crea flujos de trabajo de manipulación de materiales completamente automatizados para una transferencia perfecta de piezas de trabajo entre estaciones operadas por robot y de configuración manual. En la producción en masa se aplican controles estrictos de carrera de bloqueo mecánico y tolerancia del pasador de posicionamiento para garantizar la estabilidad de ubicación a largo plazo en condiciones de producción mixtas de automatización manual.
Mensaje de error
Un gran número de talleres mecánicos ya poseen sistemas de fijación manuales maduros. Cuando los gerentes de planta planean introducir el manejo robótico, a menudo asumen que comprar un brazo robótico por sí solo brindará resultados de producción espectaculares. En realidad, los cuerpos de los robots son sólo dispositivos que ejecutan el movimiento. Sin hardware de conmutación de efector final compatible, los robots no pueden agarrar, levantar y ubicar de manera confiable las paletas y accesorios existentes en el sitio de producción.
¿Qué consecuencias negativas se derivan de un hardware de agarre del robot mal adaptado?
Durante el movimiento del robot a alta velocidad se puede producir un acoplamiento flojo, una posición de agarre desplazada o una caída accidental de la paleta. Muchos proyectos de automatización sufren un bajo tiempo de actividad no debido a fallas en el controlador del robot, sino debido a un hardware de conexión incompatible entre la brida del robot y los portapiezas.
¿Cómo se conservan los flujos de trabajo de configuración manual existentes después de agregar el hardware del robot?
Muchos de los primeros esquemas de transformación de la automatización obligan a los talleres a elegir el modo totalmente automático y abandonar la conveniente intervención manual. En la producción mixta de lotes pequeños del mundo real, los operadores aún necesitan cargar manualmente piezas en bruto con formas especiales, inspeccionar piezas semiacabadas o encargarse del desmontaje de emergencia de piezas de trabajo.
¿El hardware de conmutación del extremo del robot solo se aplica a la producción en masa totalmente desatendida?
Este es un malentendido común. También ofrece un gran valor para talleres semiautomáticos de modo híbrido. Los operadores pueden finalizar trabajos complejos de preparación manual fuera de línea y los robots se hacen cargo de las tareas repetitivas de transporte de palés.
Diferencias funcionales
Acoplamiento de bandeja de agarre de cambio rápido del robot: este componente de conexión intermedio establece una relación de coincidencia mecánica estable entre los módulos de agarre y las paletas de destino. Absorbe pequeñas desviaciones de posición generadas por errores de posicionamiento del movimiento del robot, evitando daños por colisiones rígidas entre estructuras mecánicas durante ciclos de transferencia de alta velocidad.
Módulo de pinza de cambio rápido del robot N160: este módulo central montado en brida sirve como unidad base instalada directamente en la brida de salida del robot. Proporciona una interfaz de bloqueo estandarizada para brazos de agarre posteriores, lo que permite un intercambio rápido de diferentes herramientas finales sin modificar repetidamente los parámetros del programa del robot.
Brazo de articulación de bisagra N160 para pinza de cambio rápido de robot: el brazo de ejecución móvil que hace contacto físico con los contornos exteriores de la plataforma. Su contorno estructural está optimizado según la geometría del borde de la paleta, proporcionando una fuerza de agarre estable al estilo de envoltura. Evita el deslizamiento durante la aceleración y desaceleración durante el movimiento de la trayectoria del robot.
Indicadores básicos de evaluación
¿Cómo confirmar si la carga nominal coincide con las demandas de producción reales?
Los usuarios no pueden simplemente consultar los datos de carga nominal del brazo robótico. Necesitan calcular el peso total, incluido el módulo de agarre, el brazo de articulación, la plataforma, el dispositivo y la pieza de trabajo en bruto. Exceder la carga compuesta acelerará el desgaste mecánico e inducirá riesgos ocultos de caída.
¿Por qué la precisión del posicionamiento repetido de la acción de agarre es tan importante como la precisión del mandril de punto cero?
Incluso si los mandriles del lado de la máquina poseen una precisión de micras, si la pinza del robot produce una gran desviación de posición durante la recogida y colocación de paletas, la precisión general del sistema se reducirá considerablemente. El error de posicionamiento del lado de la pinza se transmitirá a todo el bucle de sujeción de la pieza.
¿Qué factores ambientales se deben considerar para el hardware del extremo del robot?
Los efectores finales de los robots trabajan dentro de las zonas periféricas de las máquinas herramienta, salpicadas de refrigerante de corte, virutas de metal y niebla de aceite. El tratamiento de la superficie del hardware y el rendimiento del sellado deben resistir la corrosión y el atasco de virutas dentro de las posiciones de movimiento de las juntas.
¿Cómo lograr un acoplamiento perfecto con hardware periférico de sujeción de punto cero?
¿Qué requisitos previos se necesitan para cooperar con la serie de posicionamiento de punto cero de la UPC?
Mantenga dimensiones de agarre de contorno exterior consistentes para las paletas objetivo. La geometría del brazo de articulación de la bisagra debe corresponder a la estructura del borde de la paleta de la serie UPC, para que los robots puedan completar una acción de recolección estable de paletas compatibles con robots.
¿Qué beneficios se obtienen al combinar con la serie Zero Point Pallet?
Con el adaptador de acoplamiento de bandejas, los robots también pueden manipular palés normales de uso manual. Los talleres no necesitan reemplazar todos los pallets existentes para realizar una transformación semiautomática, protegiendo la inversión previa en hardware.
¿Qué riesgos ocultos se deben evitar en el funcionamiento en modo híbrido?
Evite el uso mixto de palets con diferentes dimensiones exteriores en un área de trabajo del robot. Diferentes tamaños de contorno provocarán posiciones de agarre incorrectas. Se debe llevar a cabo una estricta gestión de clasificación de palés in situ.
Material del hardware y características del proceso.
Los cuerpos estructurales principales de los módulos de agarre y los brazos de articulación adoptan acero de aleación de alta resistencia. Las superficies de contacto y bloqueo de la llave reciben enfriamiento por cementación y rectificado de precisión. Cada componente terminado pasa repetidas pruebas de fatiga cíclica de agarre y liberación antes del envío. La deformación estructural se controla estrictamente en condiciones nominales de carga completa.
Las dimensiones de las conexiones de brida siguen los principales estándares de interfaz de robots industriales. Las posiciones clave de los orificios de instalación mantienen la intercambiabilidad, lo que reduce el trabajo de modificación secundaria durante la instalación en el sitio.
Los servicios de adaptación personalizados cubren el ajuste de la carrera de agarre, placas de conversión de bridas especiales y tratamiento de superficie antidesgaste, para adaptarse a contornos de paletas no estándar y varias marcas de robots.
Notas de aplicación
Los componentes de agarre del lado del robot soportan frecuentes impactos de aceleración y desaceleración durante cada ciclo de movimiento. La acumulación de virutas dentro de las juntas de las bisagras aumentará la resistencia al movimiento y producirá un desplazamiento del agarre. La limpieza y lubricación periódicas de las juntas deben incorporarse en las listas de verificación diarias de mantenimiento del equipo. El funcionamiento continuo sin un mantenimiento rutinario degradará gradualmente la estabilidad del agarre, incluso en el caso de componentes de automatización bien diseñados.
nuevos productos
- Compatible con mandril neumático EROWA ITS100 ER -155202

- Mandril de electroerosión por hilo para sujeción de piezas de precisión

- Tornillo de banco de electroerosión por hilo para sujeción de piezas de precisión

- Placa de centrado EDM tipo R 54x54

- Varilla de extensión tipo R para soporte de electrodo EDM

- View as

Brazo de articulación de bisagra N160 para pinza de cambio rápido de robot
JWGRIP es el fabricante y proveedor profesional del brazo de articulación de bisagra N160 para pinza de cambio rápido de robot en China, y brinda servicio directo de fábrica con productos estándar completamente en stock para respaldar la implementación de proyectos de automatización global y el mantenimiento del taller. Es un componente basculante de bisagra de transmisión de fuerza central de alto rendimiento diseñado específicamente para módulos de pinzas de cambio rápido de robots de la serie N160. Integra la estructura de transmisión de fuerza optimizada y la tecnología de conformado integrada forjada en caliente en una sola unidad funcional, sirviendo como la pieza cinemática clave que convierte la fuerza motriz lineal del pistón en un movimiento de sujeción oscilante de la mandíbula de la pinza.
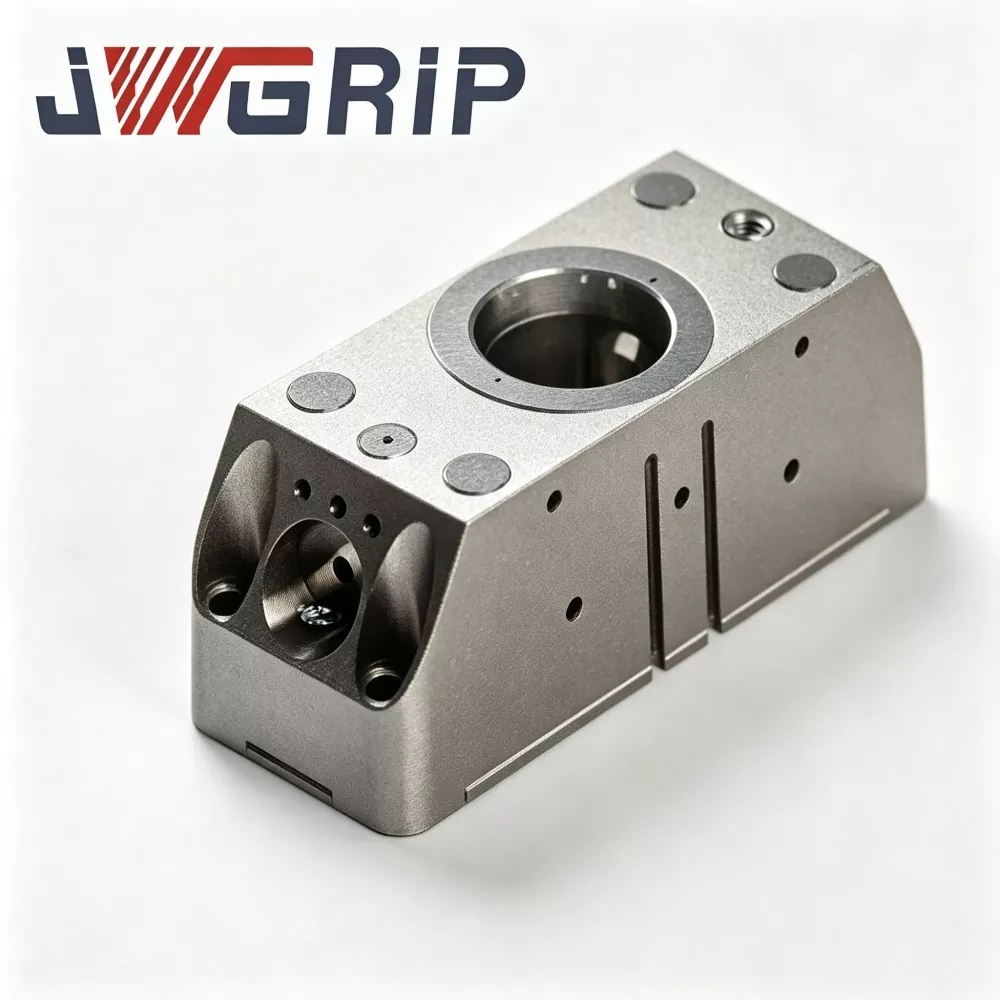
Módulo de pinza de cambio rápido del robot N160
JWGRIP es el fabricante y proveedor profesional del módulo de pinza de cambio rápido del robot N160 en China, que respalda la adquisición de pedidos al por mayor y ofrece precios de fábrica genuinos para socios de proyectos de automatización globales. Se trata de una unidad de ejecución de extremo de brazo robótica integrada recientemente mejorada, especialmente diseñada para líneas de producción modernas, flexibles y no tripuladas. Al integrar de forma innovadora una pinza neumática paralela y una interfaz de cambio rápido de robot en un solo cuerpo modular, elimina la necesidad de discos de cambio rápido separados y un conjunto de pinza independiente, sin necesidad de bridas de conexión multicapa ni accesorios de transición adicionales.
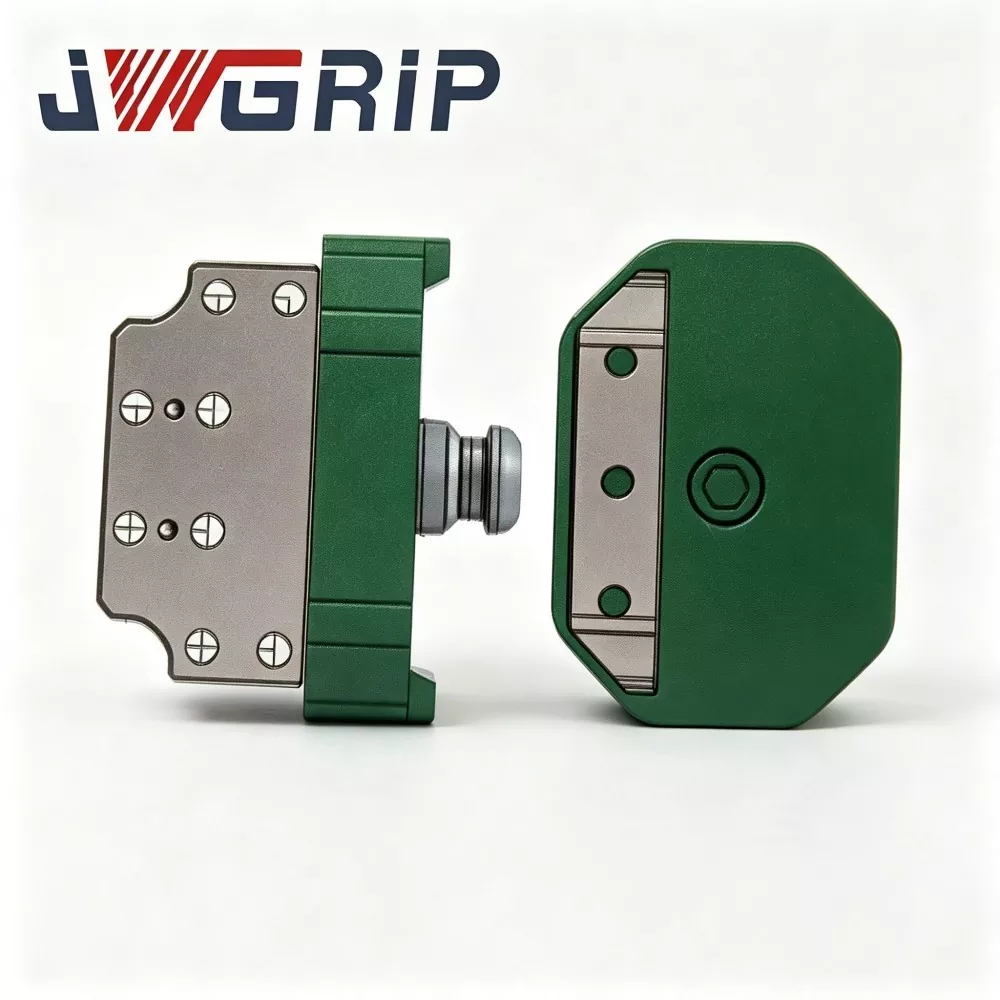
Acoplamiento de bandeja de pinza de cambio rápido de robot
JWGRIP es el fabricante y proveedor profesional de acoplamientos de bandeja de pinza de cambio rápido para robot en China. Es un componente de conmutación de efector final robótico integrado avanzado especialmente diseñado para líneas de producción automatizadas no tripuladas flexibles. Integra una configuración estructural de aleación de acero de alta resistencia y un proceso de rectificado de precisión en una sola unidad, logrando un cambio de herramientas robótico completamente automático sin intervención manual durante el reemplazo de pinzas, bandejas y otras herramientas finales.
JWGRIP es un fabricante y proveedor profesional Serie de pinzas de cambio rápido de robot en China. Le damos una calurosa bienvenida a la venta al por mayor de productos de alta calidad a precios competitivos de nuestra fábrica.
Recomendaciones de noticias