- Hogar
- Sobre nosotros
- Productos
- Aplicaciones
- Noticias
- Descargar
- Enviar consulta
- Contáctenos

Español
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

nuevos productos
- Compatible con mandril neumático EROWA ITS100 ER -155202

- Mandril de electroerosión por hilo para sujeción de piezas de precisión

- Tornillo de banco de electroerosión por hilo para sujeción de piezas de precisión

- Placa de centrado EDM tipo R 54x54

- Varilla de extensión tipo R para soporte de electrodo EDM

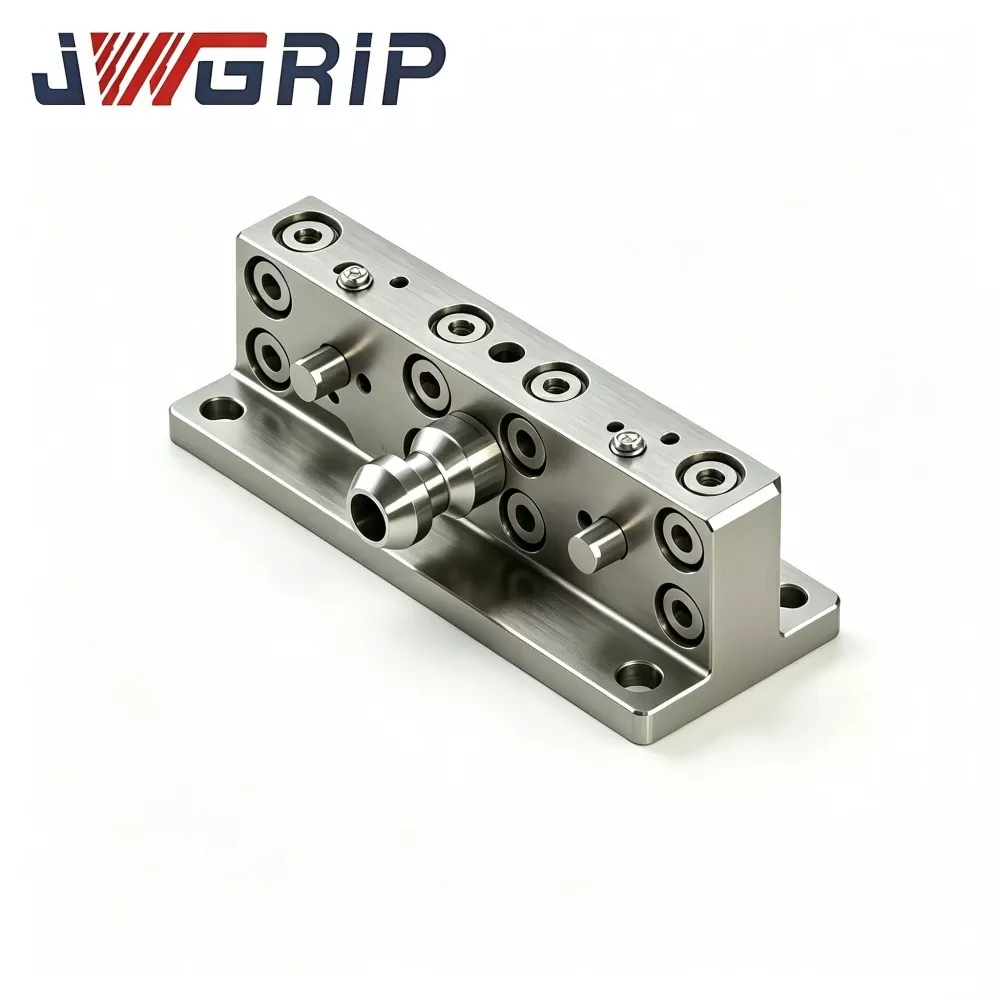
Brazo de articulación de bisagra UPC para cambiador de herramientas de cambio rápido de robot
JWGRIP es un exportador OEM profesional de brazo de articulación de bisagra UPC para cambiador de herramientas de cambio rápido de robot en China. Es un componente de conexión estructural central especialmente diseñado para el intercambio automático de accesorios de robots y células de producción flexibles CNC no tripuladas. Este brazo de articulación de bisagra optimizado, que sirve como medio clave de transmisión de fuerza entre el efector final del robot y los conjuntos de paletas de punto cero UPC, realiza el bloqueo y desbloqueo mecánico de paletas de punto cero únicamente a través del movimiento del eje del robot, eliminando la necesidad de dispositivos de conducción auxiliares neumáticos e hidráulicos adicionales.
El brazo de articulación de bisagra UPC para cambiador de herramientas de cambio rápido de robot adopta una estructura mecánica de articulación de bisagra optimizada de alta precisión, que convierte el movimiento lineal del robot en una acción de sujeción y desbloqueo de paletas estable y confiable. Mecanizado a partir de acero estructural de aleación de alta resistencia, el producto se somete a un estricto tratamiento de alivio de tensiones después del mecanizado en desbaste para eliminar la tensión del procesamiento interno y garantizar la estabilidad estructural a largo plazo.
Las superficies de las juntas de bisagra están acabadas con rectificado de precisión, lo que permite un movimiento cíclico suave del varillaje y una excelente resistencia al desgaste. Equipado con una función de compensación flotante, el brazo de articulación puede absorber pequeños errores de posicionamiento repetidos durante el acoplamiento del robot, evitando eficazmente atascos de componentes y daños estructurales causados por una desviación menor de la alineación. Ampliamente aplicado en células de producción CNC automatizadas y talleres de fabricación sin iluminación, mejora en gran medida la estabilidad y continuidad de las operaciones de intercambio de paletas no tripuladas de ciclo largo.
Soluciones tradicionales de cambio de palés con robots
1. La mayoría de las soluciones se basan en cilindros de aire externos o actuadores hidráulicos montados en bridas de robot para completar el bloqueo y desbloqueo del punto cero. Esto aumenta el peso del extremo del brazo, requiere una disposición adicional de las tuberías de gas y líquido y multiplica los riesgos de fugas y fallas.
2. En las células de producción automatizadas de alta densidad, el exceso de tuberías periféricas interfiere con las trayectorias de movimiento del robot y reduce el espacio de trabajo efectivo.
3. Los brazos de conexión rígidos simples no pueden compensar los desplazamientos de posición menores durante el acoplamiento del robot. Una pequeña desalineación de posicionamiento genera tensión anormal, atascos mecánicos e incluso daños permanentes en las estructuras de bloqueo de paletas de punto cero, lo que aumenta el tiempo de inactividad del equipo para la fabricación sin luces.
Ventajas principales del diseño
· Fabricado con acero estructural de aleación de alta resistencia y procesado con un tratamiento de alivio de tensión posterior al mecanizado de desbaste para eliminar la tensión interna inducida por el corte.
· Las superficies de contacto de las juntas de bisagra se someten a un rectificado de precisión para garantizar un movimiento cíclico suave del varillaje y un menor desgaste de los componentes.
· La función flotante de enlace incorporada absorbe pequeños errores de alineación causados por la tolerancia de posicionamiento repetido del robot durante el acoplamiento
· Las acciones de bloqueo y desbloqueo de paletas son impulsadas completamente por el movimiento del eje del robot, lo que elimina el hardware auxiliar de energía fluida.
· Directamente compatible con palés de punto cero estándar de la serie UPC
Los comentarios de múltiples integradores de células automatizadas validan que este brazo de articulación agiliza las configuraciones del extremo del brazo del robot, reduce la cantidad de piezas auxiliares periféricas y fortalece la confiabilidad del intercambio automático de paletas en condiciones de fabricación desatendida de ciclo largo.
Valor de aplicación
Como componente de ejecución de transición mecánica para unidades de cambio rápido de efector final de robot, el brazo de articulación de bisagra JWGRIP UPC para cambiador de herramientas de cambio rápido de robot está diseñado específicamente para combinarse con cambiadores de herramientas de cambio rápido de robot estándar UPC. Resuelve los desafíos de compensación de transición de oscilación y ajuste de postura entre los cargadores de herramientas y los efectores finales del robot.
Durante los ciclos de cambio automático de herramientas del robot, las desviaciones de posicionamiento son casi inevitables, provocadas por la tolerancia de posicionamiento de la articulación del robot, la compensación de la instalación del cargador de herramientas y la deflexión del accesorio bajo el peso propio. Las estructuras de conexión fijas rígidas producirán fuertes impactos al atracar.
Consecuencia menor: abrasión del pasador de localización de la placa de cambio rápido y atasco en el acoplamiento
Consecuencias graves: daños en el reductor del robot, destrucción de los conjuntos de bloqueo internos de cambio rápido, reducción de la vida útil de todo el sistema de cambio rápido
Los varillajes rígidos convencionales tienen una capacidad de compensación flotante angular nula, lo que impone requisitos extremadamente estrictos a la precisión de la instalación de los accesorios. Incluso una pequeña desalineación del montaje provocará fallas en el acoplamiento en el sitio y bloqueo mecánico durante la implementación del proyecto.
El brazo de articulación de bisagra JWGRIP utiliza una arquitectura especial de articulación de bisagra-giro. Al tiempo que preserva una alta rigidez estructural general, ofrece compensación de flotación ajustable:
Desviación de la posición de compensación durante el atraque y fuerza de impacto mecánico del amortiguador
Relaja los requisitos de precisión para robots y cambiadores de herramientas de cambio rápido
Logre una alineación de acoplamiento de herramientas autoadaptable y movimientos suaves de agarre y liberación del robot
Equilibra la especificación de peso ligero y la resistencia mecánica para satisfacer los límites de carga final del robot.
El brazo de articulación de bisagra UPC para el cambiador de herramientas de cambio rápido de robot se usa ampliamente para la transición del cargador de herramientas, el cambio giratorio de múltiples herramientas y las tareas automáticas de recogida y colocación de paletas. Reduce la carga de trabajo de depuración in situ y aumenta la estabilidad y la vida útil de los flujos de trabajo de cambio rápido del robot. Sirve como un accesorio de enlace mecánico vital para construir estaciones de trabajo de cambio rápido de robots compatibles con JWGRIP UPC.
Diseño estructural interno
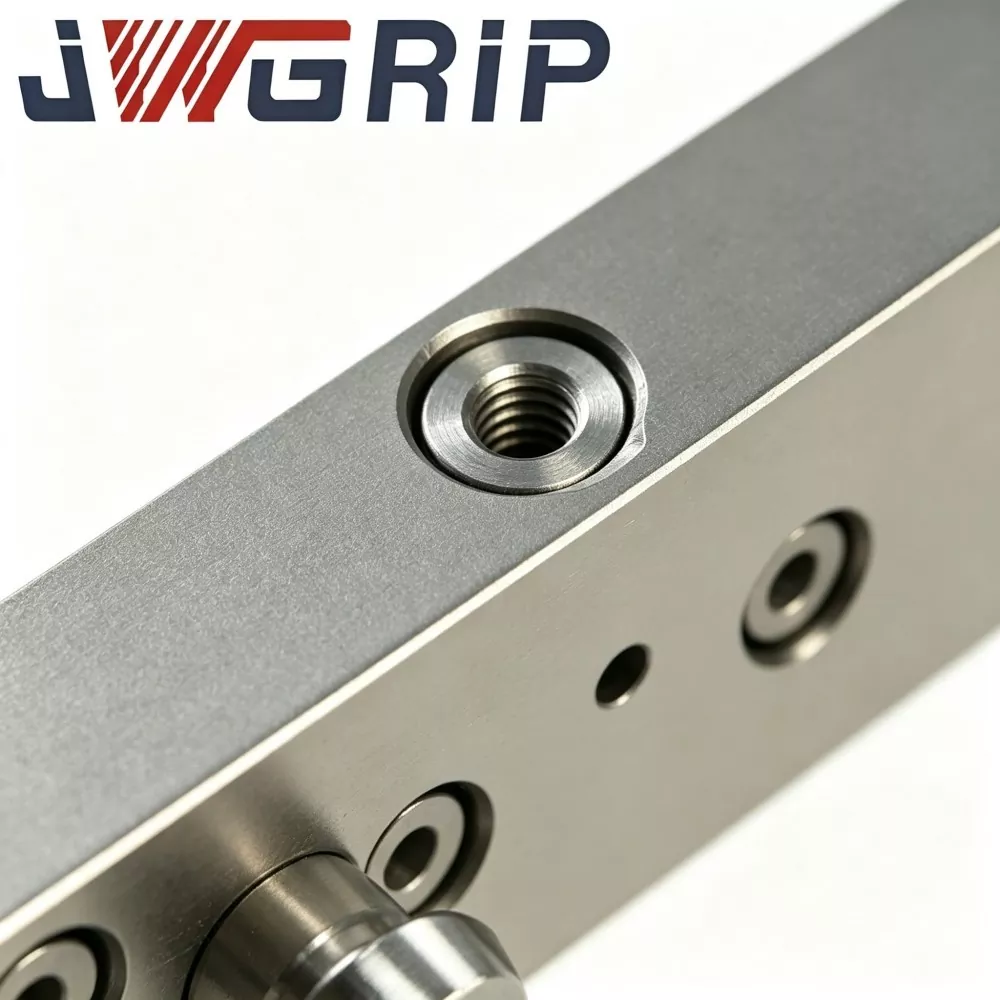
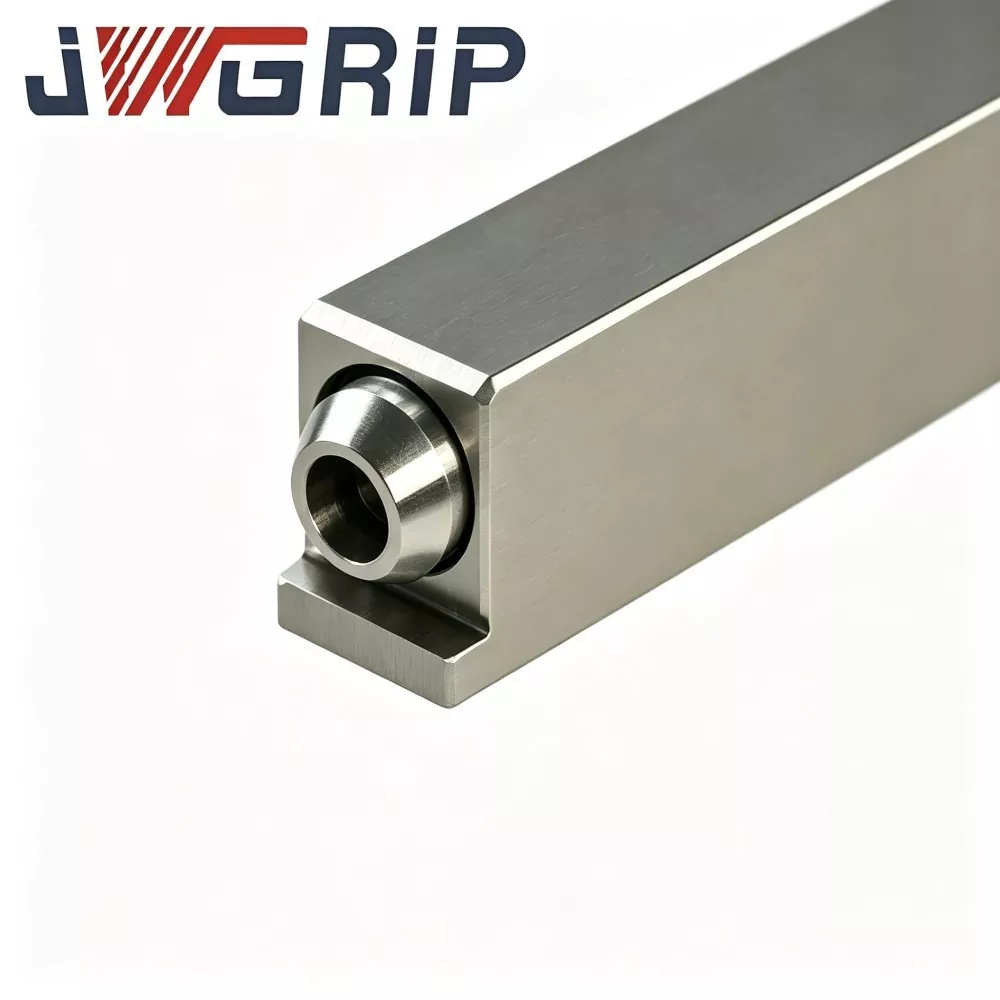
El brazo de articulación de bisagra JWGRIP UPC se ensambla a partir de múltiples módulos principales: cuerpo de articulación principal, juntas giratorias de doble bisagra, brida de acoplamiento de cambio rápido estándar UPC, base de montaje, estructuras de tope límite y conjuntos de sellado de lubricación.
Cuerpo del varillaje principal: aleación de aluminio de grado aeroespacial de alta resistencia mecanizada con precisión
Ejes giratorios de bisagra: acero de aleación de alta resistencia procesado con tratamiento térmico de enfriamiento y revenido
Cada eje giratorio está equipado con un casquillo resistente al desgaste y una estructura de sellado a prueba de polvo, que impide que el refrigerante de corte, el polvo del taller y las virutas de metal entren en los pares de fricción rotativos.
Una interfaz se conecta a la brida del cambiador de herramientas de cambio rápido del robot; el extremo opuesto se conecta al accesorio del lado del cargador de herramientas o al adaptador de herramientas
Mecanismo de trabajo
1. Cuando el robot ejecuta un movimiento de cambio de herramienta, el efector final del robot impulsa todo el brazo de articulación.
2. En la fase de acoplamiento de cambio rápido, las juntas de bisagra permiten la oscilación flotante dentro de un alcance angular predefinido para contrarrestar el error de posicionamiento y la desalineación de la instalación del accesorio. La compensación flotante solo se activa durante la alineación del atraque.
3. Una vez que finaliza el bloqueo de cambio rápido, la estructura del tope de límite se engancha y bloquea las juntas de bisagra. El brazo de articulación pasa a un estado rígido con todo el movimiento de giro desactivado, lo que garantiza una postura estable de la herramienta durante todo el procedimiento de mecanizado posterior.
Fortalezas competitivas centrales
1. Diseño de compensación de compensación de compensación de bisagra flotante de ±3°. Absorbe la desviación de posicionamiento del robot y la desalineación del montaje del accesorio, amortiguando la fuerza de colisión del acoplamiento. Previene daños por colisión fuerte en placas de cambio rápido y reductores de robot, y facilita los estándares de precisión de instalación en sitio.
2. Configuración de material híbrido liviano pero de alta resistencia. La aleación de aluminio de alta resistencia de grado aeroespacial para el cuerpo del varillaje reduce la carga de carga final del robot. Los ejes de bisagra de acero de aleación tratado térmicamente proporcionan una excelente resistencia al desgaste y a la torsión, logrando un equilibrio óptimo entre peso ligero y confiabilidad estructural.
3. Mecanismo de tope de límite integrado y automático. El grado de libertad de giro se bloquea automáticamente inmediatamente después de completar el acoplamiento y el bloqueo. Mantiene la rigidez total en el estado de mecanizado y elimina la vibración de la herramienta. Combina compensación flotante en la fase de atraque y alta rigidez en la fase de procesamiento en una sola unidad.
4. Conjunto de casquillo del eje giratorio sellado contra el polvo Aísla virutas de metal, fluido de corte y polvo de fábrica. Evite el bloqueo del par giratorio de la bisagra y la abrasión acelerada. Se adapta a entornos hostiles de mecanizado en talleres y extiende la vida útil del brazo de articulación.
5. Interfaz de acoplamiento de brida estándar con especificaciones UPC Se conecta perfectamente con los cambiadores de herramientas de cambio rápido del robot JWGRIP UPC sin trabajo adicional de modificación de brida. Instalación y reemplazo sencillos, compatibles con las principales soluciones de cambio rápido de extremos de robots del mercado.
6. Servicio de personalización no estándar OEM flexible Se pueden ajustar la longitud del brazo, el ángulo de compensación de giro, la disposición del orificio de montaje de la brida y la capacidad de carga nominal. Las soluciones personalizadas admiten diferentes modelos de robots y diversos requisitos de diseño del almacén de herramientas.
Escenarios de aplicación
1. Estaciones de trabajo de automatización flexibles FMS Los robots implementan conmutación rotativa automática para múltiples accesorios y paletas. Combinado con los cambiadores de herramientas de cambio rápido JWGRIP UPC, supera las dificultades de alineación del acoplamiento creadas por la compensación de la instalación del cargador de herramientas.
2. Células de carga y descarga de robots CNC Los robots manejan paletas fijas para la transferencia de paletas en la máquina. El brazo de articulación de bisagra absorbe el impacto del acoplamiento y mejora la continuidad y estabilidad de las operaciones de cambio de producción.
3. Estaciones de transición del buffer del almacén de herramientas del robot. Los robots recuperan repetidamente diversas herramientas de los cargadores de herramientas múltiples. Tolera errores de instalación del cargador de herramientas y reduce la frecuencia de fallas en el acoplamiento.
4. Líneas de producción con cambio automático de moldes y accesorios Realice el intercambio automático de moldes, inserciones de moldes y plantillas. Reduzca el trabajo de depuración en el sitio y acorte el ciclo de puesta en servicio de la estación de trabajo.
5. Reequipamiento para equipos de automatización no estándar. Agregue la función de compatibilidad flotante a los efectores finales del robot existentes. No es necesario reemplazar todo el conjunto de montaje de cambio rápido.
Pasos de instalación
1. Antes de la instalación, limpie las superficies de contacto de la brida de cambio rápido UPC y la brida de acoplamiento del brazo de articulación. Elimine las virutas y la contaminación por aceite y consiga una superficie de ajuste plana. Evite la tensión adicional en la articulación de la bisagra causada por el montaje inclinado.
2. Apriete los pernos de conexión de la brida siguiendo estrictamente el valor de torsión especificado. Se prohibirá la fijación excesiva para evitar la deformación del brazo de articulación y el atasco de las bisagras.
3. Después del ensamblaje, gire manualmente el brazo de articulación para verificar que el movimiento de la bisagra funcione suavemente y sin que se pegue. Confirme que las estructuras de tope límite funcionen normalmente.
4. Depuración completa del aprendizaje del robot. Configure una velocidad de aproximación al atraque razonable. Prohibir el acoplamiento a alta velocidad con impactos fuertes para evitar exceder el ángulo de compensación de la bisagra y el riesgo de sobrecarga del mecanismo.
5. Después de que se complete el procedimiento de bloqueo de cambio rápido, verifique que el mecanismo de tope haya bloqueado la libertad de giro del brazo de conexión y que no exista oscilación de la herramienta, luego podrá comenzar a agarrar el trabajo o mecanizar tareas.
6. Realice el mantenimiento de rutina: lubrique los puntos de lubricación del eje de la bisagra según lo programado. Elimine la acumulación de virutas alrededor de las piezas de sellado del eje. Inspeccione el estado de desgaste de los bujes cuando la acción de giro de la bisagra se vuelva lenta.
7. Nunca ejecute operaciones de corte o procesamiento de cargas pesadas antes de que finalice el bloqueo de cambio rápido. Proteja las juntas de bisagra de la carga de torsión lateral y evite daños permanentes en el brazo de articulación.
Guía de diagnóstico y resolución de fallas
1. Fenómeno de falla: fallas frecuentes en el acoplamiento y atascos mecánicos durante el cambio rápido del robot
Posibles causas: rango de compensación de giro de bisagra insuficiente; desviación excesiva de la ruta de enseñanza del robot; montaje con brida sesgada; virutas de metal atrapadas dentro de los ejes de las bisagras
Contramedidas: Validar el funcionamiento normal del giro de la bisagra; optimizar la trayectoria del movimiento del robot; recalibrar el paralelismo de las bridas; Limpie los restos de viruta alrededor de las zonas de sellado del eje.
2. Fenómeno de falla: la herramienta se tambalea después de la acción de bloqueo
Posibles causas: mecanismo de tope de límite de acoplamiento incompleto; El cambiador de herramientas de cambio rápido UPC no está completamente bloqueado; pernos de montaje de brida flojos
Contramedidas: Inspeccionar el encaje completo de la estructura de tope; verifique dos veces el estado de bloqueo de cambio rápido de UPC; Vuelva a apretar los pernos de conexión de la brida.
3. Fenómeno de falla: el giro de la articulación de la bisagra está rígido o completamente atascado
Posibles causas: virutas y refrigerante de corte penetran en el casquillo de la bisagra; desgaste de los componentes del buje; deformación del eje giratorio
Contramedidas: Desarmar y eliminar los contaminantes internos de las bisagras; reemplace los casquillos desgastados; Reemplace el brazo de articulación completo si aparece deformación del eje.
4. Fenómeno de falla: deformación del brazo de articulación o daño por grietas
Posibles causas: la carga operativa excede la carga máxima nominal; impacto de atraque violento; par de corte aplicado en condiciones de bisagra desbloqueada
Contramedidas: Interrumpa el uso y reemplace el brazo de articulación; reevaluar los parámetros prácticos de carga; Garantizar la finalización del bloqueo de cambio rápido antes del inicio del mecanizado.
Disposición de embalaje y envío
Se aplica un tratamiento superficial antioxidante a cada brazo de articulación de bisagra JWGRIP UPC. Las posiciones del eje de las bisagras están recubiertas con grasa antioxidante y luego cada unidad se empaqueta individualmente con una bolsa protectora de PE.
Los pedidos de lotes pequeños se embalan en cajas de cartón resistentes. Los pedidos de proyectos a granel adoptan cajas de madera a prueba de golpes equipadas con material acolchado de amortiguación, que protege las caras de acoplamiento de las bridas y los conjuntos giratorios de bisagras contra daños durante el tránsito.
Los documentos técnicos completos de instalación y puesta en marcha se adjuntan a cada envío.
Plazo de producción estándar: 10-17 días laborables. Las especificaciones estándar seleccionadas mantienen el stock listo para enviar.
Se encuentra disponible una evaluación de muestra gratuita; Los compradores deben asumir el costo del flete de muestra.
Los pedidos OEM no personalizados admiten modificaciones de la longitud del brazo, el ángulo de compensación y la disposición de los orificios de la brida.
Soporte posventa
Se ofrece documentación técnica y orientación remota en línea para cuestiones de instalación y puesta en servicio.
Las piezas de repuesto desgastables, como los casquillos de bisagra, se pueden comprar de forma independiente para reemplazarlas en el campo.
Para pedidos de proyectos a granel, se puede organizar un servicio de puesta en marcha in situ pagado previa solicitud.
Preguntas frecuentes
P1: ¿Puede el brazo de articulación de bisagra JWGRIP UPC soportar el par de corte de mecanizado?
R: No. El brazo de articulación de bisagra UPC para el cambiador de herramientas de cambio rápido robótico solo ofrece compensación flotante para la fase de acoplamiento de cambio rápido. Después del bloqueo, la estructura de tope bloquea todo el movimiento de giro. La carga de corte de mecanizado debe ser soportada completamente por el cambiador de herramientas de cambio rápido JWGRIP UPC. Las juntas de bisagra nunca deben aplicar torque de corte.
P2: ¿Es factible mejorar el ángulo de compensación de oscilación?
R: La especificación estándar viene con una compensación de oscilación de ±3°. Se puede lograr un ángulo de compensación mayor a través del servicio de personalización OEM. Tenga en cuenta que el ángulo de compensación ampliado reducirá la rigidez estructural general; en consecuencia, será necesaria una evaluación de la carga final del robot.
P3: ¿Es compatible con placas de cambio rápido de robots de terceros que no sean UPC?
R: La versión estándar adopta una interfaz de brida estándar UPC. Se puede procesar un diseño personalizado de los orificios de las bridas para adaptar sistemas alternativos de cambio rápido.
P4: ¿Se pueden reemplazar por separado los casquillos de bisagra desgastados?
R: Sí. Los casquillos se definen como componentes de repuesto desgastables y pueden adquirirse e intercambiarse individualmente. Si el eje giratorio sufre deformación, se requiere el reemplazo completo del brazo de articulación.
P5: ¿Este brazo de articulación es adecuado para aplicaciones de robots de carga útil pesada?
R: El modelo estándar admite una carga final máxima del robot de 80 kg. Se debe seleccionar una variante personalizada reforzada para escenarios de carga pesada. Confirme siempre la clasificación de carga final del robot antes de la selección final.
Puntos de referencia de selección
El brazo de articulación de bisagra JWGRIP UPC funciona como hardware mecánico de transición flotante para sistemas de cambio rápido de robots. Su valor principal radica en compensar el impacto de la desviación de posición en la etapa de acoplamiento y reducir la dificultad de depuración para las estaciones de trabajo de automatización de robots.
Primero confirme la capacidad de carga final real del robot; nunca supere la capacidad de carga nominal del producto.
Verifique que la brida de acoplamiento coincida con la especificación estándar UPC.
Para proyectos con un gran desplazamiento de instalación de accesorios, puede considerar un ángulo de compensación de giro más grande hecho a medida, mientras tanto, la rigidez estructural general debe evaluarse de manera integral.
Priorice las unidades terminadas equipadas con sellado a prueba de polvo y estructuras de tope integradas. Evite las versiones de varillaje simples sin protección, que sufrirán un rápido desgaste de las bisagras en entornos de taller polvorientos y llenos de virutas.
Enviar Consulta
Datos de contacto
-
DIRECCIÓN
No. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Provincia de Guangdong, China
-
Teléfono
-
Correo electrónico
Bienvenido a enviar su consulta a JWGRIP. Nuestro equipo técnico y de ventas profesional proporcionará selección gratuita de accesorios, diseño de soluciones personalizadas y cotizaciones precisas.
Recomendaciones de noticias